Что не пишут в википедии о глобальных навигационных спутниковых системах
Вдохновлённый серией постов «Теория радиоволн», я решился на аналогичный пост о системах спутникового позиционирования. Я работаю в структуре, которая занимается обеспечением функционирования системы ГЛОНАСС, поэтому постараюсь рассказать о ней и её конкурентах с несколько другой точки зрения. Пост будет именно об их устройстве, попутно хотелось бы развеять несколько мифов.
Постараюсь обойтись без выкладывания прописных истин и сведений, которые любой желающий может почерпнуть в википедии, но порой без них не обойтись, прошу отнестись с пониманием.
Структура систем
- подсистема навигационных космических аппаратов (НКА)
- подсистема наземного комплекса управления (НКУ)
- подсистема навигационной аппаратуры потребителей (НАП)
Как это работает
Подсистема НКА представляет собой некоторое количество спутников, согласованно движущихся по специально выбранным орбитам. Основное условие при выборе орбит — в любой точке планеты в любой момент времени должно быть видно не менее 4 спутников (почему именно четыре, будет объяснено ниже). На каждом из аппаратов установлены атомные часы — цезиевые, рубидиевые или их комбинация, в зависимости от модификации — синхронизированные с часами на центральном синхронизаторе системы. Синхронизированные — это не значит что они идут синфазно, это значит что известна разница хода часов. Именно центральный синхронизатор и хранит так называемую системную шкалу времени. Наш центральный синхронизатор находится в Подмосковье, американский в Подвашингтонье, что и неудивительно.
Каждый аппарат излучает несущее колебание в двух частотных диапазонах L1 и L2. Все НКА системы GPS излучают на общих частотах, 1575,42 МГц и 1227,60 МГц для L1 и L2 соответственно, а НКА системы ГЛОНАСС излучают на разнесённых частотах, называемых литерами (аппараты, находящиеся на противоположных точках орбиты излучают на одной литере). Разница между литерами составляет 562,5 кГц, для поддиапазона L1 и 437,5 кГц для L2, нулевая литера имеет частоты 1602 МГц и 1245 МГц соответственно.
Несущее колебание модулируется специальной кодовой последовательностью таким образом, что фаза кодового сигнала совпадает с показаниями часов спутника (если кому интересно — модуляция фазовая). В системе GPS каждый аппарат имеет уникальную кодовую последовательность, что позволяет различать их сигналы, несмотря на общую частоту. В ГЛОНАСС же используется частотное разделение, поэтому все аппараты имеют одинаковую кодовую последовательность. Дополнительно сигналы спутников модулируются навигационными сообщениями, которые содержат параметры полиномиальной математической модели движения спутника и модели смещения показаний спутниковых часов относительно системной шкалы времени. 
Структура сигнала космических аппаратов ГЛОНАСС
Навигационные сообщения также содержат параметры ионосферы (позволяет учитывать задержку сигналов в ионосфере), разницу между системной шкалой времени и мировой координированной шкалой времени и много еще всякой другой полезной информации. Упрощенно, подсистема НКА — это сеть синхронизированных, движущихся в пространстве часов, с известными в любой момент координатами.
Наземный комплекс управления — это сеть наземных станций, обеспечивающих определение параметров движения космических аппаратов, параметров хода их часов.На пунктах ведутся измерения параметров вращения планеты, параметров атмосферы, там уточняют характеристики гравитационного поля Земли и обеспечивают хранение мировой системы координат. Функционально в состав НКУ входит немалое количество научно-исследовательских учреждений и лабораторий. Ну и разумеется, именно наземный комплекс все эти данные обрабатывает и закладывает на аппараты, которые уже транслируют их в составе навигационного сообщения.
Наземный комплекс — это и базовые пункты с калиброванными приёмниками, и пункты федеральной астрономо-геодезической сети, и радиоинтерферометры со сверхдлинной базой, и лазерные дальномеры, и множетсво других интересных вещей. Вообще функции наземного комплекса очень разнообразны, его деятельность слишком обширна, чтобы включить её в эту статью. Если кого-то заинтересует — попробую написать статью и об этом. 
Сеть станций наземного комплекса управления ГЛОНАСС
- разделение сигнала от каждого спутника (по кодовой последовательности для GPS и по частоте для ГЛОНАСС).
- определение показаний часов НКА на момент излучения принятого сигнала путём обработки кодовой последовательности. Как упоминалось выше, кодовая последовательность синхронизирована с бортовыми часами аппарата.
- приём навигационного сообщения. Это даст следующие данные: положение аппарата и разницу хода его часов и системной шкалы времени. Мы уже можем определить момент излучения сигнала спутником в системной шкале времени.
- определение показаний собственных часов приёмника в момент приёма сигнала от спутников. Таким образом, мы определяем время распространения сигнала от спутника до приёмника. Но это время мы определим с погрешностью, равной разнице хода часов приёмника и системной шкалы времени. Очевидно, что эта погрешность будет одинакова для всех аппаратов.
Разумеется это сильно упрощенная схема работы навигационных систем, про любой компонент можно рассказывать очень долго. Так что, если кого-то заинтересует, я готов углубиться в любой из аспектов работы ГНСС.
Срыв покровов
Сразу скажу, тут я просто рассмотрю наиболее распространённые вопросы и заблуждения, с которыми сталкиваюсь постоянно. Ну и постараюсь объяснить реальное состояние дел, в меру своей компетентности конечно.
Почему ГЛОНАСС такой плохой?
Наиболее распространенный вопрос.
Начну с того, что ГЛОНАСС не во всём хуже GPS.
Например, в приполюсных областях группировка ГЛОНАСС обеспечивает лучшее покрытие, в силу более оптимальной конфигурации орбитальной группировки. Впрочем в приэкваториальных областях ситуация обратная по той же причине. Ноги растут из военного назначения обеих систем, а военные интересы Советского Союза и США были сконцентрированы именно в этих областях.
Кроме того, частотное разделение сигналов действительно улучшает помехоустойчивость системы ГЛОНАСС. Это же частотное разделение тянет за собой и множество проблем, но факт остаётся фактом — в случае вооружённого конфликта подавить нашу ГНСС будет сложнее.
Сама система непрерывно прогрессирует. Пусть не так быстро как хотелось бы, пусть это сопровождается коррупционными скандалами с какими-то астрономическими суммами, но весь мир признаёт, что ГЛОНАСС стабильно держится на дистанции четырёх-пятилетнего отставания от GPS, и разрыв не увеличивается. Кстати, не надо думать, что GPS сильно дешевле, он тоже стоит чудовищных денег, которые не всегда тратятся как следует.
Так почему же ГЛОНАСС отстаёт? Мало кто знает, что система ГЛОНАСС старше GPS на несколько лет (формально сама система моложе, но её прототипы появились раньше и сама отработка технологии началась раньше). Американцы разумеется наблюдали за её созданием, и создали свою, постаравшись учесть наши ошибки, которые другим способом предугадать было невозможно. Избежав наших системных ошибок, и не останавливая развитие (в отличие от нас, в девяностые вся наша спутниковая группировка едва не оказалась на дне Тихого океана) они превратились из отстающих в опережающих.
Военные коды
Как известно, НКА обеих систем излучают сигналы двух видов: стандартной точности (СТ-код для ГЛОНАСС, C/A для GPS) и высокой точности (аналогично ВТ-код и P/Y-код). СТ-код ГЛОНАСС излучается в обоих частотных диапазонах, а C/A код GPS только в частотном диапазоне L1 (за исключением нескольких НКА новой серии). Сигналы высокой точности излучаются в обоих частотных диапазонах. Различаются эти сигналы кодовой последовательностью, при этом сигналы с кодом высокой точности имеют более широкую полосу, что повышает точность и затрудняет подавление.
Традиционно сигналы высокой точности считаются военными, стандартные сигналы считаются гражданскими. Это только отчасти верно. Кодовая последовательность P-кода и ВТ-кода на данный момент открыта для широкого применения: американцы официально опубликовали свои кодовые последовательности, а заодно и наши (откуда они их узнали, оставим за кадром). Поэтому сейчас любой производитель совершенно свободно может создавать приёмники, принимающие военные сигналы (и создают, вся прецизионная аппаратура принимает все виды сигналов на всех частотах). Особенность в том, что в случае необходимости эти коды меняются по особому алгоритму, разумеется засекреченному. И вот после такой смены кодовых последовательностей только военная аппаратура сможет их принимать, поскольку в неё изначально этот самый алгоритм зашивается.
Более того, в случае необходимости на сигналы стандартной точности накладывается еще и кодирование, которое не мешает принимать эти сигналы, но не позволяет определять положение лучше пары сотен метров в принципе.
Все эти манипуляции могут производиться не глобально, а только над некоторым регионом земного шара, что продемонстрировали американцы во время войны в Ираке, лишив весь Ближний Восток нормального GPS. Аналогично поступали наши во время конфликта с Грузией, что особого резонанса не вызвало, поскольку пользователей ГЛОНАСС в Грузии не сыскать.
GNSS(GPS)
There is several systems of global positioning (numbers for 2016 year):
| system name | country | launched satellites (approximately) | satellites planned by project | comments |
|---|---|---|---|---|
| GPS | USA | 31 | 32 | |
| GLONASS | Russia | 27 | 24 | |
| BeiDou | China | 6+8+7=21 | 5+3+27=35 | politician problems with allocation of frequency bands outside China |
| Galileo | EC | 12-14 | 27 | planned to be fully functional on 2020 year |
| IRNSS | India | 7 | 3+4=7 | targeted only on India country precision is good. |
| QZSS | Japan | 1 | 4 | planned to target only for Japan. works jointly to GPS to impove its precision, not a standalone project |
Satellites lifetime is small — from several years up to 10.
SBAS — Satellite-based augmentation system All global positioning systems provides accuracy of tens of meters. To improve it — SBAS is used.
SBAS contains ground-based augmentation system (GBAS) and additional satellites
| WAAS | USA | 3 stlt |
| EGNOS | EC | 3 stlt |
| SDCM | Russia | 3 stlt |
| GAGAN | India | 2 stlt |
| MSAS | Japan | 2 stlt |
GPS usage
Oftenly mobile device’s GPS module can use wifi APs and mobile base stations in addition to GNSS
GPS is a source of very accurate time (e.g. it is used to manage time in smartphones).
GNSS is widespread, it is used in:
- mobile devices
- transport (aviation, trains)
- military (missile operation control, drons)
- “Avtodoria” russian speed-fixation system
- syncronization for energy-count systems
GPS functioning
Satellites sends signal of “precise time” and “precise satellite position”
- current time is taken from very accurate atomic clock
- each satellite moves
GPS receiver gets signals from several satellites and calculates delay of signal propagation using triangulation method.
GPS message structure:
- 1 bit (20 ms) –> x30 –> 1 word (600 ms) –> x10 –> 1 subframe (6 s) –> x5 –> 1 page (30 s) –> x25 –> message (12.5 minute)
- time and ephemerides (satellite coords) in message sends in turns each subframe
- special message type — almanah (data about all satellites positions, system time, etc.) (GPS — 12.5 minutes, GLONASS — 2.5 minutes)
GPS has several carrier frequencies: L1 = 1575.42 MHz, L2 = 1227.60 MHz, (L3 = 1381.05 MHz, L4 = 1379.913 MHz), L5 = 1176.45 MHz.
All GPS satellites uses the same frequency band, but send different codes in the beginning of the message.
In GLONASS there is 15 channels used by satellites (satellites on different sides of the planet can use the same channel).
=> GPS receiver listens bandwidth of about 2 KHz, GLONASS — about 8 KHz
GPS antenna type:
GPS antennas use circular right polarization, because after reflection from earth it becames left-polarized and receivers can ignore it.
Military GPS use encryption.
GPS issues
Equipment
SDR (Software Defined Radio) (350$-1000$) + notebook + Software-Defined GPS Signal Simulator (github)
(300 milliwatt is enough for distance a lot more then 100 meters)
Issues
GPS signals can be easily drown out (satellite signals are very weak) and malicious signal can be send.
using this technic militaries intercept drones, examples:
Attacker can drown out control signal (drone will automaticaly return on its base) and fake GPS signal will can mislead it on attackers base.
Drons take signal only from above to force positioning of fake GPS signals — above drons (however it is objective necessity, because in other case it will not detect weak satellite signal from bottom side), it can be easily bypassed by sending signal strong enough from the ground.
DJI drones lands immidiately after hitting forbidden zones (e.g. airports) after faking GPS coords, DJI drone can be landed on its place
fake wifi APs positions
After faking GPS coords in some region google will index APs in this region with wrong GPS coords.
This technic has residual effect even after stopping active interference.
after faking GPS time, smartphone will change its own time, that can lead to various issues:
- loosing phone calls history
- tampering with ssl-certificates expiration time (email and sites will stop working, session cookies can be dropped)
- different systems can behave themselves unexpectedly after catching time before linux epoche (however it is not possible for GPS, because it was invented later and protocol can not send such an old time). Issue still exist, some devices can broke after catching unexpectedly old time.
Protection
DJI drones can not be protected from faking GPS coords.
Some protection methods:
for drones protection use other means for orientation (e.g inertial systems) (however most of them accumulate error and must be regularly corrected)
use compound receivers to compare time and coords from different global positioning systems
use alternative sources for time and coords retrieval
- time: NTP, etc., exists a lot of time sources in the range of long waves
- coords: mobile and wifi base stations
Information Security
- Information Security
I created this site in a burst of information security studying to organize my mind and create some kind of cheatsheet.
Система GPS. Взгляд изнутри и снаружи
Как нередко бывает с высокотехнологичными проектами, инициаторами разработки и реализации системы GPS (Global Positioning System — система глобального позиционирования) стали военные. Проект спутниковой сети для определения координат в режиме реального времени в любой точке земного шара был назван Navstar (Navigation system with timing and ranging — навигационная система определения времени и дальности), тогда как аббревиатура GPS появилась позднее, когда система стала использоваться не только в оборонных, но и в гражданских целях.
Первые шаги по развертыванию навигационной сети были предприняты в середине семидесятых, коммерческая же эксплуатация системы в сегодняшнем виде началась с 1995 года. В настоящий момент в работе находятся 28 спутников, равномерно распределенных по орбитам с высотой 20350 км (для полнофункциональной работы достаточно 24 спутников).
Несколько забегая вперед, скажу, что поистине ключевым моментом в истории GPS стало решение президента США об отмене с 1 мая 2000 года режима так называемого селективного доступа (SA — selective availability) — погрешности, искусственно вносимой в спутниковые сигналы для неточной работы гражданских GPS-приемников. С этого момента любительский терминал может определять координаты с точностью в несколько метров (ранее погрешность составляла десятки метров)! На рис.1 представлены ошибки в навигации до и после отключения режима селективного доступа (данные U.S. Space Command ).Рис1.
Попробуем разобраться в общих чертах, как устроена система глобального позиционирования, а потом коснемся ряда пользовательских аспектов. Рассмотрение же начнем с принципа определения дальности, лежащего в основе работы космической навигационной системы.
Алгоритм измерения расстояния от точки наблюдения до спутника.
Дальнометрия основана на вычислении расстояния по временной задержке распространения радиосигнала от спутника к приемнику. Если знать время распространения радиосигнала, то пройденный им путь легко вычислить, просто умножив время на скорость света.
Каждый спутник системы GPS непрерывно генерирует радиоволны двух частот — L1=1575.42МГц и L2=1227.60МГц. Мощность передатчика составляет 50 и 8 Ватт соответственно. Навигационный сигнал представляет собой фазовоманипулированный псевдослучайный код PRN (Pseudo Random Number code). PRN бывает двух типов: первый, C/A-код (Coarse Acquisition code — грубый код) используется в гражданских приемниках, второй Р-код (Precision code — точный код), используется в военных целях, а также, иногда, для решения задач геодезии и картографии. Частота L1 модулируется как С/А, так и Р-кодом, частота L2 существует только для передачи Р-кода. Кроме описанных, существует еще и Y-код, представляющий собой зашифрованный Р-код (в военное время система шифровки может меняться).
Период повторения кода довольно велик (например, для P-кода он равен 267 дням). Каждый GPS-приемник имеет собственный генератор, работающий на той же частоте и модулирующий сигнал по тому же закону, что и генератор спутника. Таким образом, по времени задержки между одинаковыми участками кода, принятого со спутника и сгенерированного самостоятельно, можно вычислить время распространения сигнала, а, следовательно, и расстояние до спутника.
Одной из основных технических сложностей описанного выше метода является синхронизация часов на спутнике и в приемнике. Даже мизерная по обычным меркам погрешность может привести к огромной ошибке в определении расстояния. Каждый спутник несет на борту высокоточные атомные часы. Понятно, что устанавливать подобную штуку в каждый приемник невозможно. Поэтому для коррекции ошибок в определении координат из-за погрешностей встроенных в приемник часов используется некоторая избыточность в данных, необходимых для однозначной привязки к местности (подробней об этом чуть позже).
Кроме самих навигационных сигналов, спутник непрерывно передает разного рода служебную информацию. Приемник получает, например, эфемериды (точные данные об орбите спутника), прогноз задержки распространения радиосигнала в ионосфере (так как скорость света меняется при прохождении разных слоев атмосферы), а также сведения о работоспособности спутника (так называемых «альманах», содержащий обновляемые каждые 12.5 минут сведения о состоянии и орбитах всех спутников). Эти данные передаются со скоростью 50 бит/с на частотах L1 или L2.
Общие принципы определения координат с помощью GPS.
Основой идеи определения координат GPS-приемника является вычисление расстояния от него до нескольких спутников, расположение которых считается известным (эти данные содержатся в принятом со спутника альманахе). В геодезии метод вычисления положения объекта по измерению его удаленности от точек с заданными координатами называется трилатерацией. Рис2.
Если известно расстояние А до одного спутника, то координаты приемника определить нельзя (он может находится в любой точке сферы радиусом А, описанной вокруг спутника). Пусть известна удаленность В приемника от второго спутника. В этом случае определение координат также не представляется возможным — объект находится где-то на окружности (она показана синим цветом на рис.2), которая является пересечением двух сфер. Расстояние С до третьего спутника сокращает неопределенность в координатах до двух точек (обозначены двумя жирными синими точками на рис.2). Этого уже достаточно для однозначного определения координат — дело в том, что из двух возможных точек расположения приемника лишь одна находится на поверхности Земли (или в непосредственной близи от нее), а вторая, ложная, оказывается либо глубоко внутри Земли, либо очень высоко над ее поверхностью. Таким образом, теоретически для трехмерной навигации достаточно знать расстояния от приемника до трех спутников.
Однако в жизни все не так просто. Приведенные выше рассуждения были сделаны для случая, когда расстояния от точки наблюдения до спутников известны с абсолютной точностью. Разумеется, как бы ни изощрялись инженеры, некоторая погрешность всегда имеет место (хотя бы по указанной в предыдущем разделе неточной синхронизации часов приемника и спутника, зависимости скорости света от состояния атмосферы и т.п.). Поэтому для определения трехмерных координат приемника привлекаются не три, а минимум четыре спутника.
Получив сигнал от четырех (или больше) спутников, приемник ищет точку пересечения соответствующих сфер. Если такой точки нет, процессор приемника начинает методом последовательных приближений корректировать свои часы до тех пор, пока не добьется пересечения всех сфер в одной точке.
Следует отметить, что точность определения координат связана не только с прецизионным расчетом расстояния от приемника до спутников, но и с величиной погрешности задания местоположения самих спутников. Для контроля орбит и координат спутников существуют четыре наземных станции слежения, системы связи и центр управления, подконтрольные Министерству Обороны США. Станции слежения постоянно ведут наблюдения за всеми спутниками системы и передают данные об их орбитах в центр управления, где вычисляются уточнённые элементы траекторий и поправки спутниковых часов. Указанные параметры вносятся в альманах и передаются на спутники, а те, в свою очередь, отсылают эту информацию всем работающим приемникам.
Кроме перечисленных, существует еще масса специальных систем, увеличивающих точность навигации, — например, особые схемы обработки сигнала снижают ошибки от интерференции (взаимодействия прямого спутникового сигнала с отраженным, например, от зданий). Мы не будем углубляться в особенности функционирования этих устройств, чтобы излишне не осложнять текст.
После отмены описанного выше режима селективного доступа гражданские приемники «привязываются к местности» с погрешностью 3-5 метров (высота определяется с точностью около 10 метров). Приведенные цифры соответствуют одновременному приему сигнала с 6-8 спутников (большинство современных аппаратов имеют 12-канальный приемник, позволяющий одновременно обрабатывать информацию от 12 спутников).
Качественно уменьшить ошибку (до нескольких сантиметров) в измерении координат позволяет режим так называемой дифференциальной коррекции (DGPS — Differential GPS). Дифференциальный режим состоит в использовании двух приемников — один неподвижно находится в точке с известными координатами и называется «базовым», а второй, как и раньше, является мобильным. Данные, полученные базовым приемником, используются для коррекции информации, собранной передвижным аппаратом. Коррекция может осуществляться как в режиме реального времени, так и при «оффлайновой» обработке данных, например, на компьютере.
Обычно в качестве базового используется профессиональный приемник, принадлежащий какой-либо компании, специализирующейся на оказании услуг навигации или занимающейся геодезией. Например, в феврале 1998 года недалеко от Санкт-Петербурга компания «НавГеоКом» установила первую в России наземную станцию дифференциального GPS. Мощность передатчика станции — 100 Ватт (частота 298,5 кГц), что позволяет пользоваться DGPS при удалении от станции на расстояния до 300 км по морю и до 150 км по суше. Кроме наземных базовых приемников, для дифференциальной коррекции GPS-данных можно использовать спутниковую систему дифференциального сервиса компании OmniStar. Данные для коррекции передаются с нескольких геостационарных спутников компании.
Следует заметить, что основными заказчиками дифференциальной коррекции являются геодезические и топографические службы — для частного пользователя DGPS не представляет интереса из-за высокой стоимости (пакет услуг OmniStar на территории Европы стоит более 1500 долларов в год) и громоздкости оборудования. Да и вряд ли в повседневной жизни возникают ситуации, когда надо знать свои абсолютные географические координаты с погрешностью 10-30 см.
В заключение части, повествующей о «теоретических» аспектах функционирования GPS, скажу, что Россия и в случае с космической навигацией пошла своим путем и развивает собственную систему ГЛОНАСС (ГЛОбальная НАвигационная Спутниковая Система). Но из-за отсутствия должных инвестиций в настоящее время на орбите находятся лишь семь спутников из двадцати четырех, необходимых для нормального функционирования системы…
Краткие субъективные заметки пользователя GPS.
Так уж получилось, что о возможности определять свое местоположение с помощью носимого приборчика размерами с сотовый телефон я узнал году в девяносто седьмом из какого-то журнала. Однако замечательные перспективы, нарисованные авторами статьи, были безжалостно разбиты заявленной в тексте ценой навигационного аппарата — почти 400 долларов!
Года через полтора (в августе 1998) судьба занесла меня в маленький спортивный магазинчик в американском городе Бостон. Какого же было мое удивление и радость, когда на одной из витрин я случайно заметил несколько разных навигаторов, самый дорогой из которых стоил 250 долларов (простенькие же модели предлагались за $99). Конечно, уйти из магазина без прибора я уже не мог, поэтому принялся пытать продавцов о характеристиках, преимуществах и недостатках каждой модели. Ничего вразумительного от них я не услышал (и отнюдь не из-за того, что плохо знаю английский), так что пришлось разбираться во всем самому. И в результате, как это нередко бывает, была приобретена самая продвинутая и дорогая модель — Garmin GPS II+, а также специальный чехол к ней и шнур для питания от гнезда прикуривателя автомобиля. В магазине имелось еще два аксессуара для теперь уже моего аппарата — устройство для крепления навигатора на велосипедном руле и шнур для соединения с РС. Последний я долго крутил в руках, но, в конце концов, все же решил не покупать из-за немалой цены (немногим более 30 долларов). Как потом оказалось, шнур я не купил совершенно правильно, ибо все взаимодействие прибора с компьютером сводится к «сливке» в ЭВМ пройденного маршрута (а также, думаю, координат в режиме реального времени, но насчет этого есть определенные сомнения), да и то при условии покупки софта от Garmin. Возможность загружать в прибор карты, к сожалению, отсутствует.
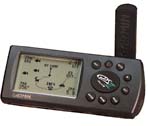 Давать подробное описание своего прибора я не буду хотя бы потому, что он уже снят с производства (желающие ознакомиться с подробной технической характеристикой могут сделать это здесь ). Замечу лишь, что вес навигатора — 255 гр., размеры — 59х127х41 мм. Благодаря своему треугольному сечению аппарат исключительно устойчиво располагается на столе или панели приборов автомобиля (для более прочной фиксации в комплект входит липучка Velcro). Питание осуществляется от четырех пальчиковых батареек АА (их хватает лишь на 24 часа непрерывной работы) или внешнего источника. Попробую рассказать об основных возможностях моего прибора, которые, думаю, имеет подавляющее большинство присутствующих на рынке навигаторов.
 С первого взгляда GPS II+ можно принять за мобильный телефон, выпущенный пару лет назад. Лишь только присмотревшись, замечаешь необычно толстую антенну, огромный дисплей (56х38 мм!) и малое, по телефонным меркам, количество клавиш.
При включении прибора начинается процесс сбора информации со спутников, а на экране появляется простенькая мультипликация (вращающийся земной шар). После первоначальной инициализации (которая в открытом месте занимает пару минут) на дисплее возникает примитивная карта неба с номерами видимых спутников, а рядом — гистограмма, свидетельствующая об уровне сигнала от каждого спутника. Кроме того, указывается погрешность навигации (в метрах) — чем больше спутников видит прибор, тем, разумеется, точнее будет определение координат.
Интерфейс GPS II+ построен по принципу «перелистываемых» страниц (для этого даже есть специальная кнопка PAGE). Выше была описана «страница спутников», а кроме нее, есть «страница навигации», «карта», «страница возврата», «страница меню» и ряд других. Следует заметить, что описываемый аппарат не русифицирован, однако даже с плохим знанием английского можно понять его работу.
На странице навигации отображаются: абсолютные географические координаты, пройденный путь, мгновенная и средняя скорости движения, высота над уровнем моря, время движения и, в верхней части экрана, электронный компас. Надо сказать, что высота определяется с гораздо большей погрешностью, чем две горизонтальные координаты (на этот счет есть даже специальная ремарка в руководстве пользователя), что не позволяет использовать GPS, например, для определения высоты парапланеристами. Зато мгновенная скорость вычисляется исключительно точно (особенно для быстродвижущихся объектов), что дает возможность использовать прибор для определения скорости снегоходов (спидометры которых имеют обыкновение значительно врать). Могу дать «вредный совет» — взяв напрокат автомобиль, отключите его спидометр (чтобы он насчитал поменьше километров — ведь оплата зачастую пропорциональна пробегу), а скорость и пройденное расстояние определяйте по GPS (благо он может вести измерения как в милях, так и в километрах).
Средняя скорость движения определяется по несколько странному алгоритму — время простоя (когда мгновенная скорость равна нулю) в вычислениях не учитывается (более логично, на мой взгляд, было бы просто делить пройденное расстояние на общее время поездки, но создатели GPS II+ руководствовались каким-то иными соображениями).
Пройденный путь отображается на «карте» (памяти аппарата хватает километров на 800 — при большем пробеге автоматически стираются самые старые метки), так что при желании можно посмотреть схему своих блужданий. Масштаб карты меняется от десятков метров до сотен километров, что, несомненно, исключительно удобно. Самое же замечательное состоит в том, что в памяти прибора имеются координаты основных населенных пункты всего мира! США, конечно, представлено более подробно (например, все районы Бостона присутствуют на карте с названиями), чем Россия (тут указано расположение лишь таких городов как Москва, Тверь, Подольск и т.п.). Представьте, например, что Вы направляетесь из Москвы в Брест. Находите в памяти навигатора «Брест», жмете специальную кнопку «GO TO», и на экране появляется локальное направление Вашего движения; глобальное направление на Брест; количество километров (по прямой, разумеется), оставшееся до точки назначения; средняя скорость и расчетное время прибытия. И так в любой точке мира — хоть в Чехии, хоть в Австралии, хоть в Таиланде…
Не менее полезной является так называемая функция возврата. Память аппарата позволяет записывать до 500 ключевых точек (waypoints). Каждую точку пользователь может называть по своему усмотрению (например, DOM, DACHA и т.п.), также предусмотрены различные пиктрограммки для отображения информации на дисплее. Включив функцию возврата к точке (любой из заранее записанных), владелец навигатора получает те же возможности, что и в описанном выше случае с Брестом (т.е. расстояние до точки, расчетное время прибытия и все остальное). У меня, например, был такой случай. Приехав в Прагу на автомобиле и устроившись в гостинице, мы с приятелем отправились в центр города. Оставив машину на стоянке, пошли побродить. После бесцельной трехчасовой прогулки и ужина в ресторане мы поняли, что совершенно не помним, где оставили машину. На улице ночь, мы — на одной из маленьких улочек незнакомого города… К счастью, прежде чем покинуть автомобиль, я записал его местоположение в навигатор. Теперь же, нажав пару кнопок на аппарате, я узнал, что машина стоит в 500 метрах от нас и через 15 минут мы уже слушали тихую музыку, направляясь на автомобиле в гостиницу.
Кроме движения к записанной метке по прямой, что не всегда удобно в условиях города, Garmin предлагает функцию TrackBack — возврат по своему пути. Грубо говоря, кривая движения аппроксимируется рядом прямолинейных участков, а в точках излома ставятся метки. На каждом прямолинейном участке навигатор ведет пользователя к ближайшей метке, по достижении же ее осуществляется автоматическое переключение на следующую метку. Исключительно удобная функция при езде на автомобиле по незнакомой местности (сигнал со спутников сквозь здания, конечно, не проходит, поэтому, чтобы получить данные о своих координатах в условиях плотной застройки, приходится искать более-менее открытое место).
Я не буду дальше углубляться в описание возможностей прибора — поверьте, что кроме описанных, в нем есть еще масса приятных и нужных примочек. Одна смена ориентации дисплея чего стоит — можно использовать аппарат как в горизонтальном (автомобильном), так и в вертикальном (пешеходном) положении (см. рис.3).
Одной из основных же прелестей GPS для пользователя я считаю отсутствие какой-либо платы за пользование системой. Купил один раз прибор — и наслаждайся!
Заключение.
Я думаю, нет нужды перечислять области применения рассмотренной системы глобального позиционирования. GPS-приемники встраивают в автомобили, сотовые телефоны и даже наручные часы! Недавно я встретил сообщение о разработке чипа, совмещающего в себе миниатюрный GPS-приемник и модуль GSM — устройствами на его базе предлагается оснащать собачьи ошейники, чтобы хозяин мог без труда обнаружить потерявшегося пса посредством сотовой сети.
Но в любой бочке меда есть ложка дегтя. В данном случае в роли последнего выступают российские законы. Я не буду подробно рассуждать о юридических аспектах использования GPS-навигаторов в России (кое-что об этом можно найти здесь ), замечу лишь, что теоретически высокоточные навигационные приборы (коими, без сомнения являются даже любительские GPS-приемники) у нас запрещены, а их владельцев ждет конфискация аппарата и немалый штраф.
К счастью для пользователей, в России строгость законов компенсируется необязательностью их выполнения — например, по Москве разъезжает огромное количество лимузинов с шайбой-антенной GPS-приемников на крышке багажника. Все более-менее серьезные морские суда оборудованы GPS (и уже выросло целое поколение яхтсменов, с трудом ориентирующихся в пространстве по компасу и прочим традиционным средствам навигации). Надеюсь, власти не будут вставлять палки в колеса техническому прогрессу и в ближайшее время легализуют пользование GPS-приемниками в нашей стране (отменили же разрешения на сотовые телефоны), а также дадут добро на рассекречивание и тиражирование подробных карт местности, необходимых для полноценного использования автомобильных навигационных систем.
Система спутниковой навигации GPS – принцип, схема, применение
Спутниковая навигация GPS давно уже является стандартом для создания систем позиционирования и активно применяется в различных трекерах и навигаторах. В проектах Arduino GPS интегрируется с помощью различных модулей, не требующих знания теоретических основ. Но настоящему инженеру должно быть интересно разобраться со принципом и схемой работы GPS, чтобы лучше понимать возможности и ограничения этой технологии.
Схема работы GPS
GPS – это спутниковая навигационная система, разработанная Министерством обороны США, которая определяет точные координаты и время. Работает в любой точке Земли в любых погодных условиях. GPS состоит из трех частей – спутников, станций на Земле и приемников сигнала.
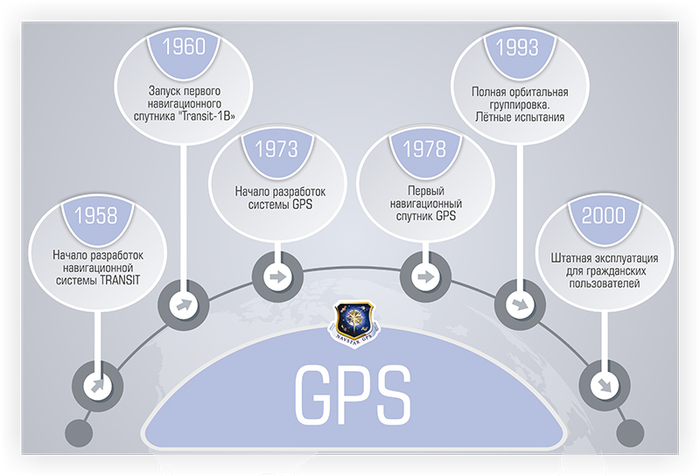
Идея создания спутниковой навигационной системы зародилась еще в 50-е годы прошлого столетия. Американская группа ученых, наблюдающая за запуском советских спутников, заметила, что при приближении спутника частота сигнала увеличивается и уменьшается при его отдалении. Это позволило понять, что возможно измерить положение и скорость спутника, зная свои координаты на Земле, и наоборот. Огромную роль в развитии навигационной системы сыграл запуск спутников на низкую околоземную орбиту. А в 1973 году была создана программа «DNSS» («NavStar»), по этой программе спутники запускались на среднюю околоземную орбиту. Название GPS программа получила в том же 1973 году.
Система GPS на данный момент используется не только в военной области, но и в гражданских целях. Сфер применения GPS много:
Тектоника плит – происходит слежение за колебаниями плит;
Определение сейсмической активности;
Спутниковое отслеживание транспорта – можно проводить мониторинг за положением, скоростью транспорта и контролировать их движение;
Геодезия – определение точных границ земельных участков;
Игры, геотегинт и прочие развлекательные области.
Важнейшим недостатком системы можно считать невозможность получения сигнала при определенных условиях. Рабочие частоты GPS лежат в дециметровом диапазоне волн. Это приводит к тому, что уровень сигнала может снизиться из-за высокой облачности, плотной листвы деревьев. Радиоисточники, глушилки, а в редких случаях даже магнитные бури также могут мешать нормальной передаче сигнала. Точность определения данных будет ухудшаться в приполярных районах, так как спутники невысоко поднимаются над Землей.
Навигация без GPS.
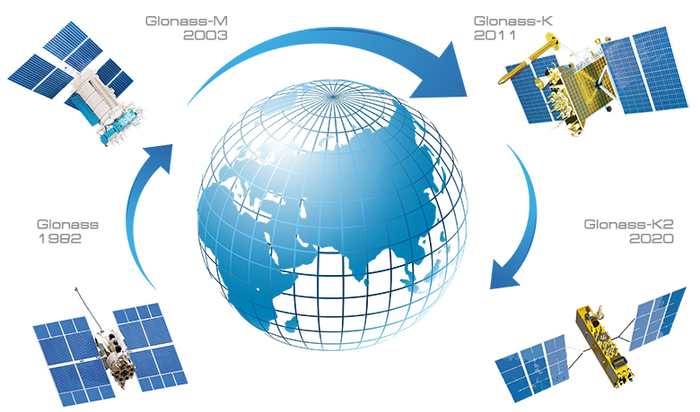
Основным конкурентом GPS является российская система ГЛОНАСС (глобальная навигационная спутниковая система). Свою полноценную работу система начала с 2010 года, попытки активно использовать ее предпринимались с 1995 года. Существует несколько отличий между двумя системами:
Разные кодировки – американцы используют CDMA, для российской системы используется FDMA;
Разные габариты устройств – ГЛОНАСС использует более сложную модель, поэтому повышается энергопотребление и размеры устройств;
Расстановка и движение спутников на орбите – российская система обеспечивает более широкий охват территории и более точное определение координат и времени.
Срок службы спутников – американские спутники делаются более качественными, поэтому они служат дольше.
Помимо ГЛОНАСС и GPS существуют и другие менее популярные навигационные системы – европейский Galileo и китайский Beidou.
Принцип работы GPS
Работает система GPS следующим образом – приемник сигнала измеряет задержку распространения сигнала от спутника до приемника. Из полученного сигнала приемник получает данные о местонахождении спутника. Для определения расстояния от спутника до приемника задержка сигнала умножается на скорость света.
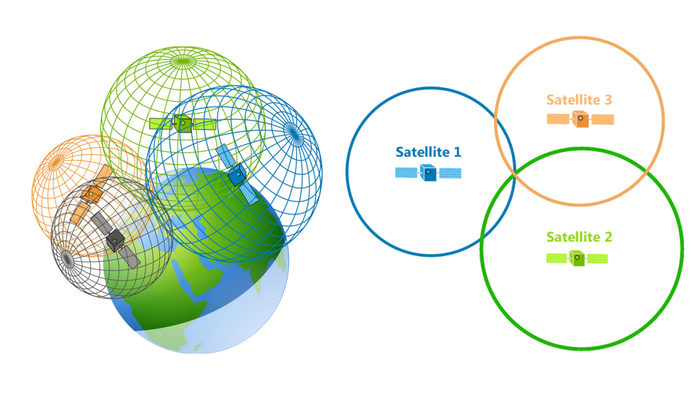
С точки зрения геометрии работу навигационной системы можно проиллюстрировать так: несколько сфер, в середине которых находятся спутники, пересекаются и в них находится пользователь. Радиус каждой из сфер соответственно равен расстоянию до этого видимого спутника. Сигналы от трех спутников позволяют получить данные о широте и долготе, четвертый спутник дает информацию о высоте объекта над поверхностью. Полученные значения можно свести в систему уравнений, из которых можно найти координату пользователя. Таким образом, для получения точного местоположения необходимо провести 4 измерения дальностей до спутника (если исключить неправдоподобные результаты, достаточно трех измерений).
Поправки в полученные уравнения вносит расхождение между расчетным и фактическим положением спутника. Погрешность, которая возникает в результате этого, называется эфемеридной и составляет от 1 до 5 метров. Также свой вклад вносят интерференция, атмосферное давление, влажность, температура, влияние ионосферы и атмосферы. Суммарно совокупность всех ошибок может довести погрешность до 100 метров. Некоторые ошибки можно устранить математически.
Чтобы уменьшить все погрешности, используют дифференциальный режим GPS. В нем приемник получает по радиоканалу все необходимые поправки к координатам от базовой станции. Итоговая точность измерения достигает 1-5 метров. При дифференциальном режиме существует 2 метода корректировки полученных данных – это коррекция самих координат и коррекция навигационных параметров. Первый метод использовать неудобно, так как все пользователи должны работать по одним и тем же спутникам. Во втором случае значительно увеличивается сложность самой аппаратуры для определения местоположения.
Существует новый класс систем, который увеличивает точность измерения до 1 см. Огромное влияние на точность оказывает угол между направлениями на спутники. При большом угле местоположение будет определяться с большей точностью.
Точность измерения может быть искусственно снижена Министерством обороны США. Для этого на устройствах навигации устанавливается специальный режим S/A – ограниченный доступ. Режим разработан в военных целях, чтобы не дать противнику преимущества в определении точных координат. С мая 2000 года режим ограниченного доступа был отменен.
Все источники ошибок можно разделить на несколько групп:
Погрешность в вычислении орбит;
Ошибки, связанные с приемником;
Ошибки, связанные с многократным отражением сигнала от препятствий;
Ионосфера, тропосферные задержки сигнала;
Геометрия расположения спутников.
В систему GPS входит 24 искусственных спутника Земли, сеть наземных станций слежения и навигационные приемники. Станции наблюдения требуются для определения и контроля параметров орбит, вычисления баллистических характеристик, регулировка отклонения от траекторий движения, контроль аппаратуры на бору космических аппаратов.
Характеристики навигационных систем GPS:
Количество спутников – 26, 21 основной, 5 запасных;
Количество орбитальных плоскостей – 6;
Высота орбиты – 20000 км;
Срок эксплуатации спутников – 7,5 лет;
Рабочие частоты – L1=1575,42 МГц; L2=12275,6МГц, мощность 50 Вт и 8 Вт соответственно;
Надежность навигационного определения – 95%.
Навигационные приемники бывают нескольких типов – портативные, стационарные и авиационные. Приемники также характеризуются рядом параметров:
Количество каналов – в современных приемников используется от 12 до 20 каналов;
Наличие картографической поддержки;
Различные технические характеристики – материалы, прочность, защита от влаги, чувствительность, объем памяти и другие.
Принцип действия самого навигатора – в первую очередь устройство пытается связаться с навигационным спутником. Как только связь будет установлена, происходит передача альманаха, то есть информации об орбитах спутников, находящихся в рамках одной навигационной системы. Связи с одним только спутником недостаточно для получения точного местоположения, поэтому оставшиеся спутники передают навигатору свои эфемериды, необходимые для определения отклонений, коэффициентов возмущения и других параметров.
Холодный, теплый и горячий старт GPS навигатора
Включив навигатор впервые или после долгого перерыва, начинается долгое ожидание для получения данных. Долгое время ожидания связано с тем, что в памяти навигатора отсутствуют либо устарели альманах и эфемериды, поэтому устройство должно выполнить ряд действий по получению или обновлению данных. Время ожидания, или так называемое время холодного старта, зависит от различных показателей – качество приемника, состояние атмосферы, шумы, количество спутников в зоне видимости.
Чтобы начать свою работу, навигатор должен:
Найти спутник и установить с ним связь;
Получить альманах и сохранить его в памяти;
Получить эфемериды от спутника и сохранить их;
Найти еще три спутника и установить с ними связь, получить от них эфемериды;
Вычислить координаты при помощи эфемерид и местоположения спутников.
Только пройдя весь этот цикл, устройство начнет работать. Такой запуск и называется холодным стартом.
Горячий старт значительно отличается от холодного. В памяти навигатора уже имеется актуальный на данный момент альманах и эфемериды. Данные для альманаха действительны в течение 30 дней, эфемерид – в течение 30 минут. Из этого следует, что устройство выключалось на непродолжительное время. При горячем старте алгоритм будет проще – устройство устанавливает связь со спутником, при необходимости обновляет эфемериды и вычисляет местоположение.
Существует теплый старт – в этом случае альманах является актуальным, а эфемериды нужно обновить. Времени на это затрачивается немного больше, чем на горячий старт, но значительно меньше, чем на холодный.
Ограничения на покупку и использование самодельных модулей GPS
Российское законодательство требует от производителей уменьшать точность определения приемников. Работать с незагрубленной точностью может производиться только при наличии у пользователя специализированной лицензии.
Под запретом в Российской Федерации находятся специальные технические средства, предназначенные для негласного получения информации (СТС НПИ). К таковым относятся GPS трекеры, которые используются для негласного контроля над перемещением транспорта и прочих объектов. Основной признак незаконного технического средства – его скрытность. Поэтому перед приобретением устройства нужно внимательно изучить его характеристики, внешний вид, на наличие скрытых функций, а также просмотреть необходимые сертификаты соответствия.
Также важно, в каком виде продается устройство. В разобранном виде прибор может не относиться к СТС НПИ. Но при сборе готовое устройство уже может относиться к запрещенным.