Экипаж космического корабля

Первые космические полёты космонавты совершали в одиночку, поэтому об экипажах космического корабля не говорили.
С появлением многоместных космических кораблей космонавты объединялись в экипажи космического корабля и выполняли различные функции. Первый экипаж космического корабля составили Владимир Комаров (командир экипажа), Константин Феоктистов (бортинженер) и Борис Егоров (врач).
С 1969 года по 1978 годы в экипажи двухместных космических кораблей «Союз» входили командир космического корабля и бортинженер, в трёхместных космических кораблях были — командир космического корабля, бортинженер и инженер-исследователь.
В 1978 годы в экипаж космического корабля «Союза-28» впервые был включён гражданин другой страны — Владимир Ремек (Чехословакия), его должность в экипаже космического корабля называлась — космонавт-исследователь.
Начиная с полёта «Союза Т-3» в 1980 году, третий член экипажа космического корабля назывался — космонавт-исследователь, вместо прежнего инженер-исследователь.
В экипаже космического корабля «Союз ТМ-6», вместо бортинженера был врач-исследователь Валерий Поляков.
Иногда в экипажах космического корабля «Союз» были командир, бортинженер и бортинженер-2.
Космические туристы, члены экипажей космических кораблей, называются — участник космического полёта.
Экипажи двухместных американских космических кораблей «Джемини» составляли командир корабля (commander) и пилот (pilot).
Экипажи трёхместных американских космических кораблей «Аполлон» составляли командир корабля (Commander), пилот командного модуля (Command Module pilot) и пилот лунного модуля (Lunar module pilot).
Членами экипажей космических кораблей «Аполлон» по программе «Скайлэб» были — командир, пилот и учёный (Scientist)
Ссылки
- Пилотируемый космический полёт
Wikimedia Foundation . 2010 .
Полезное
Смотреть что такое «Экипаж космического корабля» в других словарях:
Врач космического корабля — Spaceship Medic Автор: Гарри Гаррисон Жанр: фантастика … Википедия
Экипаж — У этого термина существуют и другие значения, см. Экипаж (значения). Команда парохода «Шексна», 1909 … Википедия
Экипаж (значения) — Экипаж (фр. équipage от фр. équiper снаряжать, снабжать, экипировать) Значение 1: Транспортное средство Экипаж первоначально общее название всех повозок для легкового передвижения с помощью лошадей: колясок, городских и загородных… … Википедия
экипаж — 1. ЭКИПАЖ, а; м. [франц. équipage] Лёгкая рессорная повозка для пассажиров. Наёмные экипажи. Собственный э. Выставка старинных экипажей: карет, колясок, кабриолетов, фаэтонов. ◁ Экипажный, ая, ое. Э. стук. Э ая мазь. Э. сарай. 2. ЭКИПАЖ, а; м.… … Энциклопедический словарь
ЭКИПАЖ — (фр. equipage, от equiper снаряжать, снабжать) 1) общее название всех снарядов для передвижения помощью лошадей: коляски, кареты, дрожки и проч. 2) во флоте, совокупность всех служащих на одном корабле. Экипаж ластовый. Нижние чины, неспособные… … Словарь иностранных слов русского языка
ЭКИПАЖ — (франц. equipage) ..1) личный состав корабля, космического корабля, самолета, танка2)] Береговая воинская часть в российском ВМФ. Предназначена для приема, размещения и обслуживания прибывающего пополнения … Большой Энциклопедический словарь
Космического полёта имитация — создание (воспроизведение) на Земле условий, близких к условиям космического пространства и космического полёта. В таких условиях проводят испытания материалов и оборудования, проверяют правильность их подбора и расчёта и определяют их… … Большая советская энциклопедия
экипаж — сущ., м., употр. сравн. часто Морфология: (нет) чего? экипажа, чему? экипажу, (вижу) что? экипаж, чем? экипажем, о чём? об экипаже; мн. что? экипажи, (нет) чего? экипажей, чему? экипажам, (вижу) что? экипажи, чем? экипажами, о чём? об экипажах 1 … Толковый словарь Дмитриева
экипаж — I а; м. (франц. équipage) см. тж. экипажный Лёгкая рессорная повозка для пассажиров. Наёмные экипажи. Собственный экипа/ж. Выставка старинных экипажей: карет, колясок, кабриолетов, фаэтонов. II а; м. (франц. équipage) … Словарь многих выражений
Механик в составе экипажа космического корабля как называется 11 букв?
Название профессии специалиста такого профиля бортинженер. Кстати, так называют специалистов не только в космосе, но и в самолетах, кораблях и других транспортных средствах. Ответ для кроссворда — бортинженер.

Как правило в отряд ( иногда вместо отряда указывают, что это взвод) входит 24 — 60 человек, которые объединены какой то одной целью или выполняют одно какое нибудь задание.
Обычно отряд — это малое подразделение более крупного формирования. Как правило в отряд входит несколько звеньев, порой из отряда назначают несколько человек в дозор для осмотра закреплённой территории или пикет, а это и есть небольшой сторожевой отряд или полевой караул.
Раз в вопросе следует указать именно небольшой сторожевой отряд, то им может быть как Пикет, так и Дозор, ведь в этих словах как раз по пять букв.
Всё таки мой ответ — Пикет.
Япония славится своими ножами и их названий тьма, правда, если взять классические и именно кухонные ножи, то их всего три, зато они обязательно есть на каждой японской кухне, где готовят национальные блюда. Причём каждый из этих ножей имеет различные разновидности, которые и называются по разному в различных регионах Японии.
1 Янагиба (yanagiba );
Для данного вопроса нас интересует нож Усуба, который в основном предназначен для нарезки овощей. Причём этим ножом нарезка происходит очень тонко, толщина практически равна » толщине волоса «.
Мой ответ — Усуба ( 5 букв ), вероятно есть и другие, но мне известно лишь это название.
Даже имея прекрасное телосложение можно выглядеть в глазах окружающих нелепо, а то и смешно. Без изящной походки, правильной осанки, вся внешняя красота телосложения ничто.
Хочется добавить, что даже не имея прекрасно сложенной фигуры, умение красиво ходить, сидеть и даже стоять,можно выглядеть гораздо лучше, чем кто то в идеальной фигурой.
Движения человека должны быть красивыми, то есть естественны и ловки, были изящными и тогда » глаз просто не возможно оторвать «, а сама комплекция уходит как бы на второй план.
Хорошо, если навыки красивого движения привиты с детства, но развить их можно и со временем.
Красота в движении часто называется грациозной, значит искомым словом следует считать — Грация ( 6 букв ), само же слово образовалось от латинского слова » gratia «, что означает » прелесть «, » привлекательность «, » изящество «.
Информация может заинтересовать ищущих ответ на кроссворд (16 по горизонтали) АИФ № 1-2 за 2018 год. Такой прапорщик танковых войск, действительно, есть, но это не конкретный военный из конкретного воинского подразделения, иначе можно было бы насобирать много подходящих аналогов. Нужен некто, кого знают все. Был такой ситком под названием — «Осторожно, модерн!», смотреть его весьма любили в самом конце 90-х и в начале нулевых, говорят — без каких бы то ни было аналогов за рубежом. Нужного нам персонажа прекрасно сыграл Дмитрий Нагиев, а звали «героя» — прапорщик Задов, такая вот «говорящая» фамилия.
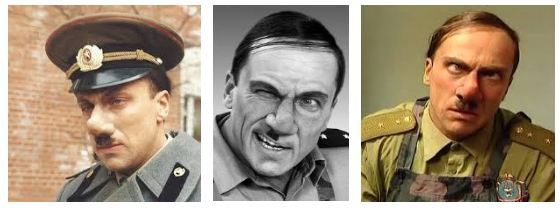
Интересно, но снимали в самых настоящих квартирах в Питере, с соответствующим антуражем (хрусталь в советских еще сервантах, пыльные ковры на стенах), одежонка персонажей была предоставлена самими актерами — бюджет был маловат.
Эта рыба называется удильщик, морской чёрт или глубоководный удильщик. Ученым известны около 120-ти видов таких рыб. Живут они обычно на дне, на большой глубине до 3000 и более метров в океанских и морских водах. Размеры удильщиков могут быть разными — от нескольких сантиметров до полутора и больше метров. У них огромная пасть, в которой множество острых зубов, передний луч спинного плавника представляет из себя удочку, которая светится в темноте и приманивает добычу, которую удильщик заглатывает вместе с водой. Самки морского чёрта крупнее самцов и именно они в основном охотятся на более крупную добычу и наиболее прожорливы. Их желудок, пасть, само тело способны сильно растягиваться и самки часто глотают добычу больше себя по размеру. Самцы питаются добычей гораздо меньших размеров, а у некоторых видов вообще являются паразитами, питающимися кровью самок, вгрызаясь в них зубами и постепенно срастаясь с ними.
Стыковка и швартовка космического корабля
 Самолет Космический корабль Прогресс в процессе стыковка с космическим кораблем Международной космической станции
 SpaceX Dragon, прикрепленным к Canadarm2 в рамках подготовки к швартовке к МКС
Стыковка и швартовка космического корабля является объединением два космических аппарата. Это соединение может быть временным или частично постоянным, например, для модулей космической станции.
Под стыковкой понимается соединение двух отдельных свободно летающих космических аппаратов. Швартовка относится к операциям стыковки, при которых пассивный модуль / транспортное средство помещается в стыковочный интерфейс другого космического корабля с помощью роботизированной руки. Поскольку современный процесс отстыковки требует больше труда экипажа и занимает много времени, швартовочные операции не подходят для быстрой эвакуации экипажа в случае чрезвычайной ситуации.
Содержание
- 1 Состояния стыковки
- 2 История
- 2.1 Стыковка
- 2.2 Причал
- 3.1 Андрогинность
- 3.2 Список механизмов / систем
- 3.3 Адаптеры
- 5.1 Миссия по спасению космической станции Салют 7
- 5.2 Непереваренные стыковки не взаимодействующих космических объектов
Состояния стыковки
Соединение для стыковки и швартовки называется «мягким» или «жестким». Как правило, космический корабль сначала инициирует мягкую стыковку, устанавливая контакт и защелкивая стыковочный соединитель с разъемом целевой машины. После фиксации мягкого соединения, если оба космических корабля находятся под давлением, они могут перейти к жесткому доку, где стыковочные механизмы образуют герметичное уплотнение, позволяющее безопасно открывать внутренние люки для перемещения экипажа и груза.
История
Стыковка
 Первая стыковка космического корабля была произведена между Близнецами 8 и беспилотным транспортным средством-мишенью Agena 16 марта 1966 года.
Возможность стыковки космического корабля зависит от сближения в космосе, способности двух космических кораблей найти друг друга и удерживать станции на одной орбите. Впервые он был разработан Соединенными Штатами для Project Gemini. Планировалось, что экипаж Gemini 6 встретится и вручную стыкуется под командованием Уолли Ширра с беспилотным Agena Target Vehicle в октябре 1965 года, но Автомобиль Agena взорвался во время запуска. В обновленной миссии Gemini 6A Ширра успешно выполнил рандеву в декабре 1965 года с экипажем Gemini 7, приблизившись с точностью до 0,3 метра (1 фут), но не было возможности стыковки между двумя космическими кораблями Gemini. Первая стыковка с Agena была успешно выполнена под командованием Нила Армстронга на Gemini 8 16 марта 1966 года. Ручные стыковки были выполнены в трех последующих миссиях Gemini в 1966 году.
Программа Аполлон зависела от сближения на лунной орбите для достижения своей цели — высадки людей на Луну. Для этого сначала потребовалось выполнить перестановку , стыковку и эвакуацию между базовым космическим кораблем командно-служебного модуля (CSM) и посадочным космическим кораблем лунный модуль (LM)., вскоре после того, как оба корабля были отправлены с околоземной орбиты на Луну. Затем, после завершения миссии по посадке на Луну, два астронавта в LM должны были встретиться и состыковаться с CSM на лунной орбите, чтобы иметь возможность вернуться на Землю. Космический корабль был спроектирован так, чтобы обеспечить возможность перемещения экипажа внутри корабля через туннель между носовой частью командного модуля и крышей лунного модуля. Эти маневры были впервые продемонстрированы на низкой околоземной орбите 7 марта 1969 г., на Аполлоне 9, затем на лунной орбите в мае 1969 года на Аполлоне 10, затем шесть миссий по высадке на Луну, а также на Apollo 13, где LM использовался как спасательная машина вместо того, чтобы совершать лунную посадку.
В отличие от Соединенных Штатов, которые использовали ручную пилотируемую стыковку в программах Apollo, Skylab и Space Shuttle, Советский Союз использовал автоматизированные системы стыковки с самого начала попытки стыковки. Первая такая система, Игла, была успешно испытана 30 октября 1967 года, когда два беспилотных испытательных корабля Союз Космос 186 и Космос 188 автоматически пристыкован к орбите. Это была первая удачная советская стыковка. Переходя к попыткам стыковки с экипажем, Советский Союз впервые осуществил сближение Союза 3 с беспилотным кораблем Союз 2 25 октября 1968 года; попытка стыковки была неудачной. Первая советская стыковка с экипажем была осуществлена 16 января 1969 года между Союзом 4 и Союзом 5. Эта ранняя версия космического корабля Союз не имела внутреннего переходного туннеля, но два космонавта выполнили внекорабельный переход с корабля «Союз-5» на «Союз-4», приземлившись на другом космическом корабле, чем они запускали.
В 1970-х годах Советский Союз модернизировал космический корабль «Союз», добавив в него внутренний переходный туннель, и использовал его для перевозки космонавтов во время программы Салют, когда первый успешный визит на космическую станцию начался 7 июня 1971 года, когда Союз 11 стыковался с Салютом 1. Соединенные Штаты последовали их примеру, пристыковав свой космический корабль Apollo к космической станции Skylab в мае 1973 года. В июле 1975 года две страны сотрудничали в испытательном проекте Apollo-Soyuz, стыковав корабль Apollo. космический корабль с Союзом, использующий специально разработанный стыковочный модуль для размещения различных систем стыковки и атмосферы космического корабля.
Начиная с Салюта 6 в 1978 году, Советский Союз начал использовать беспилотный грузовой космический корабль Прогресс для пополнения запасов своих космических станций на низкой околоземной орбите, что значительно увеличило длину экипаж остается. В качестве беспилотного космического корабля «Прогресс» полностью автоматически встречался и стыковался с космическими станциями. В 1986 году стыковочная система «Игла» была заменена на модернизированную систему Курс на корабле «Союз». Несколькими годами позже космический корабль «Прогресс» получил такую же модернизацию. Система «Курс» до сих пор используется для стыковки с российским орбитальным сегментом Международной космической станции.
Причал
 Структура поддержки полетов в отсеке полезной нагрузки Колумбии под отметкой 180 градусов на -V3. Самолет космического телескопа Хаббла во время STS-109.
Причаливание космического корабля можно проследить, по крайней мере, еще с момента стоянки полезных грузов в отсеке для грузового шаттла. Такой полезной нагрузкой может быть либо космический корабль в свободном полете, захваченный для обслуживания / возврата, либо полезная нагрузка, временно открытая для космической среды в конце системы удаленного манипулятора. В эпоху космических шаттлов использовалось несколько разных причальных механизмов. Некоторые из них были элементами отсека полезной нагрузки (например, узел фиксатора удержания полезной нагрузки), в то время как другие были бортовым вспомогательным оборудованием (например, структура поддержки полета, используемая для миссий по обслуживанию HST ).
Аппаратное обеспечение
Андрогинность
Найдите андрогинный в Wiktionary, бесплатном словаре. Системы стыковки могут быть андрогинными (неотменяемый ) или неандрогинный (гендерный ), указывающий, какие части системы могут соединяться вместе.
Ранние системы стыковки космических кораблей не были андрогинными. Неандрогинные конструкции — это форма «гендерного спаривания», при которой каждый космический корабль, который должен быть соединен, имеет уникальный дизайн («мужской» или «женский») и особую роль в процессе стыковки. Роли нельзя поменять местами. Более того, два космических корабля одного пола вообще не могут быть соединены.
Андрогинная стыковка (а позже андрогинная стыковка), напротив, имеет идентичный интерфейс на обоих космических кораблях. В андрогинном интерфейсе есть единый дизайн, который может подключаться к своей копии. Это обеспечивает резервирование системного уровня (смена ролей), а также спасение и взаимодействие между любыми двумя космическими кораблями. Это также обеспечивает более гибкий дизайн миссии и сокращает количество уникальных анализов миссии и обучения.
Список механизмов / систем
Изображение Название Метод Внутренний перевод экипажа Примечания Тип 
Стыковочный механизм Близнецов Стыковка Нет Разрешены Космический корабль Близнецов (активный) для стыковки с целевой машиной Agena (пассивный). Неандрогинный 
Механизм стыковки Аполлона Стыковка Да Разрешил командному / служебному модулю (активному) стыковаться с Лунный модуль Аполлона (пассивный) и космическая станция Skylab (пассивный). Использовался для стыковки с адаптером стыковочного модуля (пассивным) во время Испытательного проекта «Аполлон-Союз» (ASTP), который позволил экипажу состыковаться с советским космическим кораблем Союз 7К-ТМ. Он имел сквозной проход диаметром 810 мм (32 дюйма). Не андрогинный 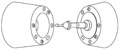
Оригинальный российский зонд и стыковочная система плавучего типа Стыковка Нет Оригинальная стыковочная система «Союз». Система стыковки «Зонд и тормоз» использовалась с космическим кораблем первого поколения Союз 7К-ОК с 1966 по 1970 год с целью сбора инженерных данных при подготовке к советской космической станции. программа. Собранные данные впоследствии были использованы для преобразования космического корабля «Союз», который первоначально был разработан для советской пилотируемой лунной программы, в транспортный корабль космической станции. Первая стыковка с двумя беспилотными космическими кораблями «Союз» — первая полностью автоматизированная стыковка в истории космических полетов — была осуществлена с помощью миссий Космос 186 и Космос 188 30 октября 1967 года.
Она использовалась для первой стыковки с космической станцией в истории космических полетов. миссии Союз 10 и Союз 11, которые состыковались с советской космической станцией Салют 1 в 1971 году. В середине 1980-х годов система стыковки была модернизирована, чтобы позволить стыковка 20-тонных модулей с космической станцией Мир. Он имеет круговой переходной канал диаметром 800 мм (31 дюйм), произведенный РКК «Энергия».
Система «зонд и якорь» позволяет посещать космические корабли с помощью стыковочного интерфейса «зонда», например Союз, Прогресс и космический корабль ЕКА ATV, для стыковки с космическими станциями, которые имеют порт с «тормозным» интерфейсом, как бывший Салют и Мир или текущая космическая станция МКС. Всего на российском орбитальном сегменте МКС имеется четыре таких стыковочных порта для посещения космических кораблей; Они расположены на модулях «Звезда», «Рассвет», «Пирс» и «Поиск». Кроме того, на МКС использовалась система «зондирования и плавания» для полупостоянной стыковки Рассвет с Зари.
Используется на МКС (связывает Звезда с Заря, Пирс Поиск )
Впервые используется на космической станции Tiangong 1 и будет использоваться на будущих китайских космических станциях и с будущими китайскими грузовыми автомобилями.
IBDM разработан в соответствии с Международным стандартом док-станции (IDSS) и, следовательно, совместим с будущим ISS международным док-адаптером (IDA) на американской стороне МКС. Он имеет круглый проход для переноса диаметром 800 мм (31 дюйм).
Американская компания Sierra Nevada Corporation (SNC) разрабатывает Dream Chaser, который представляет собой небольшой космический корабль многоразового использования, который может быть использован для перевозки астронавтов и / или экипажа на МКС. Европейское космическое агентство начало сотрудничество с SNC, чтобы потенциально предоставить IBDM для прикрепления этого нового корабля к МКС в будущем.
адаптеры
стыковочный или Причальный адаптер — это механическое или электромеханическое устройство, которое упрощает подключение одного типа стыковочного или причального интерфейса к другому интерфейсу. Хотя такие интерфейсы теоретически могут быть стыковочными / стыковочными, стыковочными / швартовными или швартовными / швартовными, на сегодняшний день в космосе развернуты только первые два типа. Ранее выпущенные и планируемые к выпуску адаптеры перечислены ниже:
- стыковочный модуль ASTP: модуль шлюзовой камеры, преобразовавший американский зонд и дроуг в APAS-75. Создан Rockwell International для миссии 1975 года Apollo – Soyuz Test Project. : преобразует активный общий механизм швартовки на АПАС-95. Три PMA прикреплены к ISS, PMA-1 и PMA-2 были запущены в 1998 году на STS-88, PMA-3 в конце 2000 года на STS-92. PMA-1 используется для соединения модуля управления Zarya с узлом Unity 1, Space Shuttles использовали PMA-2 и PMA-3 для стыковки. : конвертирует APAS-95 Международному стандарту системы стыковки. IDA-1 планировалось запустить на SpaceX CRS-7 до отказа при запуске и присоединить к прямому PMA узла-2. IDA-2 был запущен на SpaceX CRS-9 и прикреплен к прямой PMA Узла-2. IDA-3, замена IDA-1, запущенная на SpaceX CRS-18 и прикрепленная к PMA узла-2. Адаптер совместим с Международным стандартом стыковочной системы (IDSS), который является попыткой Многостороннего координационного совета ISS создать стандарт стыковки.
Ответный адаптер под давлением
Международный стыковочный адаптер
Стыковка беспилотного космического корабля
 Механизм мягкого захвата (SCM) добавлен в 2009 году к космическому телескопу Хаббла. SCM позволяет как пилотируемым, так и беспилотным космическим кораблям, использующим систему стыковки НАСА (NDS), состыковываться с Хабблом.
В течение первых пятидесяти лет космических полетов основной целью большинства стыковочных и швартовных миссий было перебросить команду, построить или пополнить запасы космической станции или провести испытания для такой миссии (например, стыковка между Космосом 186 и Космосом 188 ). Таким образом, обычно по крайней мере один из участвующих космических кораблей был укомплектован экипажем, а целью был обитаемый под давлением объем (например, космическая станция или лунный посадочный модуль) — за исключением нескольких полностью беспилотных советских стыковочных миссий (например, стыковки космических кораблей Космос 1443 и Прогресс 23 на беспилотный Салют 7 или Прогресс М1-5 на беспилотный Мир ). Другим исключением были несколько миссий с экипажем космических шаттлов США , таких как стоянки космического телескопа Хаббл (HST) во время пяти миссий по обслуживанию HST.
Изменения в части экипажа начались в 2015 году, когда планировалось несколько экономически выгодных коммерческих стыковок беспилотных космических кораблей. В 2011 году два коммерческих поставщика космических аппаратов объявили о планах предоставления автономных /телеуправляемых беспилотных космических аппаратов для обслуживания других беспилотных космических аппаратов. Примечательно, что оба этих служебных космических корабля намеревались состыковаться со спутниками, которые не были предназначены для стыковки или обслуживания в космосе.
Ранняя бизнес-модель для этих услуг была в основном на почти геосинхронной орбите, хотя также предусматривались услуги большой дельта-v орбитального маневрирования..
Строительство на базе миссии 2007 Orbital Express — США. Спонсируемая правительством миссия по тестированию обслуживания спутников в космосе с двумя аппаратами, разработанными с нуля для дозаправки на орбите и замены подсистем — две компании объявили о планах проведения коммерческих миссий по обслуживанию спутников, которые потребуют стыковки двух беспилотных аппаратов.
-
(SIS) — это космический аппарат, который был разработан канадской аэрокосмической фирмой MacDonald, Dettwiler and Associates (MDA) — производитель Canadarm — для работы в качестве маломасштабной в космосе дозаправки для спутников связи на геостационарной орбите. Intelsat был партнером по требованиям и по финансированию для первоначального демонстрационного спутника, предназначенного для запуска в 2015 году.
-
(MEV) было космический корабль , разрабатываемый в 2011 г. США фирмаViviSat, 50/50 совместное предприятие аэрокосмических фирм и ATK, которое будет работать в качестве небольшого космического корабля для дозаправки спутников. MEV будет состыковываться, но не будет перекачивать топливо. Скорее, он будет использовать «собственные двигатели для обеспечения управления ориентацией для цели».
Каждый из кораблей SIS и MEV планировал использовать разные методы стыковки. SIS планировала использовать кольцевое крепление вокруг толкающего двигателя, в то время как в транспортном средстве для расширения миссий использовался несколько более стандартный подход «вставь-зонд-в-сопло-толкающего двигателя». 324>
Известный космический корабль, который получил механизм для стыковки без экипажа, — это космический телескоп Хаббла (HST). В 2009 г. миссия шаттла STS-125 добавила механизм мягкого захвата (SCM) на задней переборке космического телескопа. SCM предназначен для стыковок без давления и будет использоваться в конце срока службы Хаббла для стыковки беспилотного космического корабля с целью его спуска с орбиты. Используемый модуль SCM был разработан с учетом совместимости с интерфейсом NASA Docking System (NDS), чтобы зарезервировать возможность обслуживания. По сравнению с системой, использованной во время пяти сервисных миссий HST для захвата и причаливания HST к космическому шаттлу, SCM значительно сократит время сближения и сложности проектирования, связанные с такими миссиями. NDS имеет некоторое сходство с механизмом APAS-95, но несовместимо с ним.
Некоперативная стыковка
Стыковка с космическим кораблем (или другим искусственным космическим объектом), который не работает. Иногда может быть желательно иметь работающую систему управления ориентацией либо для ее восстановления, либо для инициирования управляемого схода с орбиты. К настоящему времени предложены некоторые теоретические методы стыковки с некооперативными космическими аппаратами. Тем не менее, за исключением миссии Союз Т-13 по спасению искалеченной космической станции Салют 7, по состоянию на 2006 г. все стыковки космических кораблей в первые пятьдесят лет космических полетов были выполнено с помощью аппаратов, в которых оба задействованных космических аппарата находились под пилотируемым, автономным или телероботическим контролем ориентации. В 2007 году, однако, был запущен демонстрационный полет, который включал начальное испытание некооперативного космического корабля, захваченного управляемым космическим кораблем с использованием роботизированного рука. Исследования и моделирование продолжаются в поддержку дополнительных автономных некооперативных миссий по захвату в ближайшие годы.
Спасательная миссия с космической станции Салют-7
 Командир Владимир Джанибеков (слева) с Олегом Григорьевичем Макаровым (справа) на советской почтовой марке 1978 года
 Доктор технических наук Виктор Савиных с Владимиром Ковалёнком на советской почтовой марке в память Миссия Салют 6
Салют 7, десятая запущенная космическая станция любого типа, и Союз Т-13 были состыкованы, что автор Дэвид С.Ф. Портри описывает как » один из самых впечатляющих достижений космического ремонта в истории «. Солнечное слежение не удалось, и из-за сбоя телеметрии станция не сообщила о сбое в центр управления полетом во время автономного полета. Как только на станции закончились запасы электроэнергии, в феврале 1985 года она внезапно прекратила связь. График работы экипажа был прерван, чтобы позволить российскому военному коменданту Владимиру Джанибекову и бортинженеру по техническим наукам Виктору Савиных выйти в аварийную ситуацию. ремонт.
Все советские и российские космические станции были оснащены системами автоматического сближения и стыковки, от первой космической станции Салют-1, использующей систему IGLA, до российского орбитального сегмента международной сети . Космическая станция с использованием системы Курс. Экипаж «Союза» обнаружил, что станция не передает радар или телеметрию для сближения, и после прибытия и внешнего осмотра акробатической станции экипаж определил близость с помощью портативных лазерных дальномеров.
Джанибеков пилотировал свой корабль для перехвата передового порта Салют-7, выровнял вращение станции и достиг мягкой стыковки со станцией. Достигнув жесткого стыковки, они подтвердили, что электрическая система станции не работает. Перед тем как открыть люк, Джанибеков и Савиных исследовали состояние атмосферы станции и сочли его удовлетворительным. Одетые в зимнюю одежду с меховой подкладкой, они вошли в холодную станцию для проведения ремонта. В течение недели было восстановлено достаточно систем, чтобы грузовые роботы могли пристыковаться к станции. Прошло почти два месяца, прежде чем атмосферные условия на космической станции были нормализованы.
Док-станции не взаимодействующих космических объектов без экипажа
 Орбитальный экспресс: ASTRO (слева) и NEXTSat (справа), 2007.
Были выдвинуты теории некооперативных методов сближения и захвата, и одна миссия была успешно выполнена с беспилотным космическим кораблем на орбите.
Типичный подход к решению этой проблемы включает два этапа. Сначала изменяются ориентация и орбиталь космического корабля «преследователя» до тех пор, пока он не будет иметь нулевое относительное движение с космическим кораблем-«целью». Во-вторых, начинаются стыковочные маневры, аналогичные традиционным совместным стыковкам космических кораблей. Предполагается, что на каждом космическом корабле имеется стандартизованный стыковочный интерфейс.
НАСА определило автоматизированную и автономную стыковку и стыковку — способность двух космических кораблей сближаться и стыковаться, «работая независимо от человеческих контроллеров и без другой поддержки, [и которая требует технологий] достижений в датчиках, программном обеспечении и позиционировании в реальном времени на орбите и управлении полетом, среди других задач «- как критически важная технология для» окончательный успех таких возможностей, как хранение и дозаправка топлива на орбите , «а также для сложных операций по сборке компонентов миссий для межпланетных пунктов назначения.
Автоматизированная / автономная машина для сближения и стыковки (ARDV)) является предлагаемой миссией NASA Flagship Technology Demonstration (FTD) для полета уже в 2014/2015 гг. Важной задачей НАСА в рамках предлагаемой миссии является продвижение технологии и демонстрация автоматизированного рандеву и стыковки. Одним из элементов миссии, определенных в анализе 2010 года, была разработка лазерного датчика приближения, который можно было бы использовать для транспортных средств, не работающих совместно, на расстояниях от 1 метра (3 фута 3 дюйма) до 3 километров (2 мили). Механизмы стыковки без взаимодействия были определены как важнейшие элементы миссии для успеха таких автономных миссий.
Борьба и подключение к некооперативным космическим объектам были определены как главная техническая проблема в 2010 году НАСА Робототехника, телемеханика и дорожная карта автономных систем.
Швартовка космических кораблей и модулей
Стыковка с поверхностью Марса
Стыковка обсуждалась НАСА в отношении марсохода с экипажем, например, с марсианской средой обитания или этапом подъема.
Экипаж космического корабля
Опыт человечества, с одной стороны, учит тому, что объять необъятное практически невозможно. Но с другой, — человечество стремится к этому, применяя разделение труда. Принцип разделения труда находит свое применение и в экипаже космического корабля, состоящего из нескольких человек.

Экипаж «Союза Т-10» на одной из тренировок на тренажёре «Союза»
Для того чтобы конкретно представить себе многое из того, что написано в этой книге, по-видимому, целесообразно привести в качестве иллюстрации не абстрактный, а реальный, выполнивший конкретную программу полета, экипаж космического корабля, например экипаж третьей основной экспедиции станции «Салют-7», выполнивший 237-суточный космический полет, рекордный в настоящее время по продолжительности.
Полет этого экипажа, с одной стороны, стал уже достоянием истории космонавтики, но, с другой, — убедительным, на наш взгляд, примером дружного, работоспособного и сплоченного экипажа. Коротко сформулируем функциональные обязанности членов экипажа:
• командир корабля — несет ответственность за безопасность экипажа и выполнение всей программы полета, выполняет все динамические операции, некоторые эксперименты;
• бортинженер — анализирует и контролирует работоспособность всех систем космического корабля и научно-исследовательской аппаратуры, выполняет эксперименты;
• космонавт-исследователь — отвечает за состояние здоровья членов экипажа, выполняет научно-исследовательскую часть программы полета.
Не останавливаясь на программе полета, дадим представление о социально-психологических портретах членов экипажа, выполнивших этот полет.
Командир экипажа космического корабля «Союз Т-10» и «Союз Т-15»
Кизим Леонид Денисович, 1941 г. рождения, украинец, имеет квалификации: летчик-космонавт СССР 1 класса, военный летчик 1 класса, летчик-испытатель 3 класса.
В 1963 г. закончил Черниговское ВВАУЛ, в 1975 г. — заочный факультет ВВА им. Ю. А. Гагарина. К настоящему времени освоил 12 типов самолетов, имеет налет 1448 часов, 80 парашютных прыжков различной сложности. Подготовлен и выполняет полеты в простых и сложных метеоусловиях, днем и ночью. В 1966 г. принят в ряды Коммунистической партии Советского Союза.
В центре подготовки космонавтов с 1965 г. В 1967 г. с оценкой «хорошо» закончил курс общекосмической подготовки. С 1974 г. находился на подготовке к полетам на космическом транспортном корабле «Союз-7» и орбитальной станции «Салют». С 10.79 по 11.80 года успешно прошел этап подготовки на станцию «Салют-6» сначала в составе экипажа: Л. Д. Кизим и О. Г. Макаров, а затем с 29.11.80 по 11.12.80 выполнил космический полет на орбитальном комплексе «Салют-6» — «Союз Т-3» в качестве командира экипажа в составе Л. Д. Кизим, О. Г. Макаров, Г. М. Стрекалов.
С 7.9.81 по 10.6.82 г. прошел непосредственную подготовку по программе экспедиции посещения на «Салют-7» в составе дублирующего советско-французского экипажа: Л. Д. Кизим, В. А. Соловьев, Патрик Бодри. По программе основной экспедиции на «Салют-7» готовился с 22.11.82 в составе экипажа: Л. Д. Кизим, В. А. Соловьев, а с 1.11.83 г. — в составе экипажа Л. Д. Кизим, В. А. Соловьев, О. Ю. Атьков.
Второй космический полет продолжительностью 237 суток Л. Д. Кизим совершил в 1984 г. в качестве командира корабля «Союз Т-10» и орбитальной станции «Салют-7». Третий космический полет в качестве командира корабля «Союз Т-15» и орбитальной станции «Мир» им был совершен в 1986 году. В этом полете впервые в истории космонавтики был совершен перелет со станции «Мир» на станцию «Салют-7» и обратно.
За время подготовки глубоко изучил системы корабля и станции, средства управления ими. Обладает высоко развитыми и устойчивыми навыками профессиональной деятельности. Является отличным оператором. Работает четко, организованно. Все свои действия четко контролирует посредством бортовой документации. Обладает развитым чувством времени и внутренней дисциплиной. Сурдокамерные испытания, неоднократные тренировки, проведенные в различных климатогеографических зонах с экстремальными климатическими воздействиями, в труднодоступной местности и на воде, а также результаты космического полета продемонстрировали такие качества личности, как выносливость, высокую устойчивость к стрессу, жизнелюбие и оптимизм, способность к длительному волевому усилию и к поддержанию высокого уровня работоспособности. Хорошо переносит перегрузки, вестибулярные воздействия, умеренные степени гипоксии и большие степени разряжения атмосферы.
Целеустремлен, высокомотивирован на профессиональную деятельность. В процессе обучения материал усваивает не сразу. Для его качественного усвоения много работает, проявляет упорство, высокую личную заинтересованность в приобретении новых знаний и совершенствовании профессиональных качеств. Обладает развитым практическим интеллектом. Мышление отличается реалистичностью, конкретностью образов. В связи с этим при усвоении новых данных стремится дойти до сущности явления, создать себе предметно-образное представление о нем. Благодаря этому новые навыки и умения формируются медленно, но отличаются большой устойчивостью и надежностью. Имеет большой потенциал развития. В обучении занимает активные позиции. К замечаниям инструкторов, методистов, преподавателей относится с вниманием. Участвует в анализе своих ошибок, совместно ищет пути их устранения.
Поведение строит исходя из предыдущего опыта. Предпочитает репродуктивный стиль деятельности, при котором анализ ситуации и принятие решения осуществляются на основе ранее отработанных и закрепленных алгоритмов. Трудолюбив, не боится трудностей, не стремится облегчить себе жизнь. В летной деятельности предпочитает наиболее сложные виды полетов, требующие большой работы с управлением, с оборудованием кабины. На тренировках и испытаниях на выживаемость сложность ситуации воспринимает с достоинством, как должное. Постоянно поддерживает высокую интенсивность подготовки, независимо от того, выполняет ли функции дублера или командира основного экипажа. В личной жизни скромен, непритязателен. Однако внимательно относится к своему социальному статусу. Жизнерадостный, добрый, умеет испытывать удовольствие от жизни. Обладает развитым чувством юмора. Эмоции отличаются яркостью и выразительностью. В контактах с окружающими осторожен. Уделяет большое внимание эмоциональным нюансам и оттенкам отношений. Высокую чувствительность маскирует использованием отработанных схем поведения и отношений. Обладает развитой способностью к рефлексии, интуитивному восприятию чувств и состояния других людей. Хорошо ощущает ситуацию, социально пластичен, с большими адаптационными возможностями. Для достижения поставленной цели стремится находить с окружающими взаимоприемлемые, дружеские формы отношений. Проявляет устойчивую заинтересованность в позитивном решении конфликтных ситуаций, однако в случаях открытого ущемления его позиций может быть резким и непримиримым.
В качестве командира экипажей, проходивших подготовку, выявил широкий диапазон тактик демократического стиля руководства, способность ценить и в полной мере использовать положительные качества партнеров. В совместной работе способен к эффективному деловому сотрудничеству, к предоставлению своим партнерам возможности для реализации ими инициативных действий ради решения поставленных задач.
В экипаже занимает лидерские позиции. Хорошо знает и умело использует в работе особенности своих партнеров. Настроен на максимально полную реализацию программы полета. Свою основную задачу видит в четкой организации работы и жизнедеятельности экипажа. Большое внимание уделяет научным экспериментам, требующим выполнения динамических операций — точных ориентации и экономии топлива.
Психологический прогноз выполнения программы космического полета благоприятный. Готов к качественному выполнению задач летно-космических испытаний.
Борт-инженер космического корабля «Союз Т-10» и «Союз Т-15»
Соловьев Владимир Алексеевич, 1946 г. рождения, русский. В 1970 г. закончил МВТУ им. Баумана по специальности инженер-механик. В 1977 г. принят в ряды Коммунистической партии Советского Союза. Продолжительное время участвовал в разработке и испытаниях двигательных установок космических кораблей и станций. С 1977 г. занимается разработкой бортовой документации. Имеет опыт непосредственного участия в управлении космическими полетами. С 1978 г. готовился к полету в составе группы инженеров-испытателей. Экзамены теоретического курса сдал с оценкой «хорошо». На непосредственной подготовке по программе экспедиции посещения на станцию «Салют-7» находился в составе международного экипажа: Л. Д. Кизим, В. А. Соловьев, Патрик Бодри с 7.9.81 по 10.6.82 г. По программе основной экспедиции на станцию «Салют-7» готовился с 22.11.82 с Л. Д. Кизимом, а с 1.11.83 г. — в составе экипажа: Л. Д. Кизим, В. А. Соловьев, О. Ю. Атьков.
Свой первый космический полет продолжительностью 237 суток В. А. Соловьев совершил в 1984 году в качестве бортинженера корабля «Союз Т-10» и орбитальной станции «Салют-7». Второй космический полет им был совершен в 1986 г. совместно с Л. Д. Кизимом на корабле «Союз Т-15».
В процессе обучения продемонстрировал высокий исходный уровень общетехнических знаний. Проявил себя как грамотный, эрудированный инженер. Отличается широким диапазоном интеллектуальных возможностей, гармонично сочетающим в себе абстрактно-теоретическую и практическую направленность мышления. Умственная работоспособность характеризуется высоким исходным уровнем, эффективным формированием и гибкостью интеллектуальных навыков. Новый материал усваивает быстро, однако для поддержания высокого уровня подготовленности нуждается в периодическом подкреплении пройденного.
Работает старательно, добросовестно.
Ситуацию воспринимает во всей ее сложности, целостности. Стремится детально разобраться в ней, выявить наиболее важные, узловые моменты и сконцентрировать на них свое внимание. Склонен к перспективному планированию деятельности. Обладает развитой дисциплиной ума. В условиях дефицита времени действует внимательно и уверенно. Развитая способность к интуиции, объективному наблюдению и контролируемому мышлению обеспечивает самостоятельность, критичность, быстроту принятия решения. В сложных профессиональных ситуациях работает без особого внутреннего напряжения. Предпочитает низкорегламентированные виды деятельности. Дисциплинирован, внутренне собран. В поведении стремится к соблюдению принятых в ближайшем окружении правил и норм. В сложных ситуациях межличностного взаимодействия проявляет сдержанность, осторожность, стремится к деловому и бесконфликтному их разрешению. В общении рефлексивен, хорошо ощущает состояния других лиц. Внимателен, предусмотрителен, однако не склонен к установлению близких доверительных отношений.
Хорошо контролирует свое поведение и эмоции. Внимательно относится к оценке своей деятельности другими лицами. Заинтересован в обеспечении своих позиций. Уровень притязаний высокий, адекватный своим интеллектуальным возможностям. Целеустремлен и настойчив в достижении цели. Социально адаптирован хорошо.
В экипажах занимает активные позиции. Внимательно и вдумчиво относится к деятельности своих партнеров, стремится внести существенный вклад в общий результат работы.
В составе настоящего экипажа чувствует себя уверенно и свободно. Своими общетеоретическими знаниями, большим творческим потенциалом и развитой пластичностью мышления удачно дополняет практический опыт командира. Удовлетворен своими позициями в экипаже, хорошо ориентирован в индивидуальных особенностях партнеров. Выявляет положительные эмоциональные установки к ним.
Космонавт-исследователь космического корабля «Союз Т-10»
Атьков Олег Юрьевич, 1949 г. рождения, русский. В 1973 году закончил 1 Московский медицинский институт им. И. М. Сеченова. После окончания института работал в НИИ кардиологии им. А. А. Мясникова АМН СССР. В настоящее время заведующий лабораторией ультразвуковых методов исследования Всесоюзного кардиологического научного центра АМН СССР. Активно и увлеченно занимается научно-исследовательской работой. Имеет 5 изобретений и более 30 научных работ. За разработку и внедрение ульразвуковых методов диагностики заболеваний сердца в 1978 г. удостоен премии Ленинского комсомола. Кандидат медицинских наук. Член КПСС с 1977 г.
С 1975 г. принимал участие в клинико-физиологических обследованиях экипажей. Хорошо знает физиологические механизмы воздействия факторов космического полета на организм человека. В 1977 г. приступил к специальным тренировкам на базе ИМБП. С июня по сентябрь 1983 г. прошел курс общекосмической подготовки. С ноября 1983 г. находился на непосредственной подготовке к полету на орбитальном комплексе «Союз Т» — «Салют-7», который был осуществлен в 1984 г. и составлял по продолжительности 237 суток. В процессе подготовки проявил высокую активность, заинтересованность в возможно более полном освоении специальных знаний, стремление внести свой существенный вклад в работу экипажа. Имеет общий налет на самолете Л-39 с инструктором — 12 ч, 4 полета на Ил-76К с воспроизведением режимов невесомости, 2 парашютных прыжка. Участвовал в тренировках по покиданию спускаемого аппарата на море и по эвакуации на вертолете из высокоствольного леса. Проявил хорошую устойчивость к воздействию экстремальных факторов, оптимизм, чувство юмора. Летал с удовольствием. В полетах держался спокойно, изменения в воздушной обстановке воспринимал правильно. При выполнении нештатных ситуаций был инициативен и решителен, быстро ориентировался в обстановке. Показанные элементы техники пилотирования и фигуры пилотажа усвоил быстро. Максимальные нагрузки по полету, перегрузки до 6g и большие угловые скорости вращения на пилотаже переносил хорошо, сохраняя внимание и способность анализировать информацию в полном объеме. Высоко продуктивен в познавательной деятельности.
Практическая направленность интеллекта сочетается с абстрактными формами мышления, нестандартными, оригинальными приемами анализа. Ситуацию воспринимает во всей ее целостности и сложности. Обладает высоким творческим потенциалом, способен к самостоятельной исследовательской деятельности.
Эмоциональная сфера характеризуется высокой дифференцированностью, зрелостью и развитой системой волевого самоконтроля. Устойчив и надежен в стрессе.
Занимает активные жизненные позиции. Увлечен своей профессией. Стремится к раширению сферы деятельности. Целеустремлен. Уровень мотивации на достижении цели высокий. Свое поведение строит на основе достаточно жестких и стабильных индивидуальных установок. Находчив. В пределах своей компетенции предпочитает иметь собственное мнение. Несмотря на высокий интеллектуальный самоконтроль и стремление скрыть импульсивность, может допускать действия, приводящие к осложнению межличностных отношений. В конфликтных ситуациях склонен реагировать радикально. По характеру лидер. При руководстве в группе обнаруживает энергичность и большие организаторские способности. Требователен и критичен к себе и окружающим.
В делах требует ясности, всегда стремится быть максимально информированным, не выносит неопределенности и колебаний со стороны партнеров, нетерпим к нарушению другими принятых правил и норм отношений. Уровень самооценки и притязания высокий, адекватный. Собственные эмоциональные проблемы и слабости старается игнорировать. Твердость и решимость сочетаются с чувствительностью, способностью к глубокому сопереживанию. В выборе партнеров пользуется самыми строгими критериями. Во взаимоотношениях ищет доказательств искренности. При достижении общих целей стремится к сотрудничеству и гармонии в отношениях, к взаимопониманию и взаимным благожелательным уступкам.
В экипаже занимает активные позиции. Хорошо понимает свои задачи. Возложенные на него функциональные обязанности выполняет добросовестно, с максимальной отдачей. Инициативно берет на себя решение всех вопросов, касающихся здоровья членов экипажа. От исполнителей требует обязательности, четкости в работе и организованности.
В составе экипажа прошел 15 тренировок на транспортном корабле. Ориентируется в системах корабля и станции в пределах необходимого. По программе медицинских исследований подготовлен хорошо.

На тренажёре орбитальной станции «Салют»
В целом для этой экспедиции была характерна высокая загруженность циклограммы ответственными и трудоемкими работами в неблагоприятных условиях режима труда и отдыха, предъявлявшими повышенные требования к психической сфере космонавтов и требовавшими мобилизации всех внутренних психофизиологических резервов.
Экипаж на высоком профессиональном уровне справился со всеми задачами по выходу в открытый космос и проведению ремонтно-восстановительных работ. Установки на выполнение этих работ у космонавтов носили стабильно прогрессивный характер и практически реализовывались в тщательности проведения подготовки к ним, в эффективности общего взаимодействия по отработке циклограммы предстоящих действий и в появлении большого количества инициативных, творческих предложений. Выполненными работами космонавты были глубоко удовлетворены. Экипаж работал целеустремленно, проявляя настойчивость, упорство и волю в достижении поставленных целей, выявив при этом развитое чувство долга и ответственности.
В процессе всего полета для космонавтов была характерна высокая и стабильная мотивация на качественное и полное выполнение всей программы работ. Экипаж продемонстрировал энтузиазм, оптимизм, стабильно положительное настроение, чувство юмора, высокий уровень самоконтроля и дисциплинированности. Групповое функционирование носило черты прочного сотрудничества, взаимопонимания, взаимодействия и высокого уровня сплоченности. Экипаж проявил стабильное единство интересов, доминирующих мотивов и целевых установок.