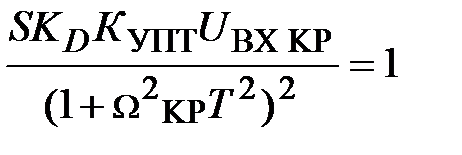Перейти к содержимому

Как влияет постоянная времени на работу ару

  • автор:

Автоматическая регулировка усиления

Автоматическая регулировка усиления обеспечивает поддержание на выходе усилителя промежуточной частоты уровня сигнала, достаточно высокого и стабильного для воспроизведения сообщений от радиостанций рахтичной мощности, находящихся на разных расстояния и в меняющихся условиях распространения радиоволн. Если уровен сигнала окажется не достаточно высоким, т. е. менее 1 В для кремниевых диодов и менее 0,4 В для германиевых, то в детекторах приемников появятся нелинейные искажения. Если уровень сигнала буде слишком большим, то в выходных каскадах УПЧ могут появиться искажения, вызванные ограничением сигнала. Для исключения этих искажений и используется система АРУ.

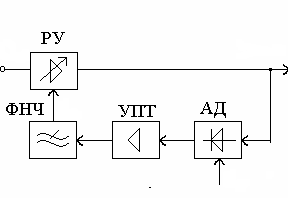
Основной тип АРУ, применяемый в современных приемниках, это так называемая обратная система АРУ или «АРУ назад». Ее структурная схема представлена на рис. 4.27.

При использовании этой схемы сигнал с выхода регулируемого усилителя (РУ) поступает на амплитудный детектор (АД). В выходном напряжении АД присутствуют как быстро изменяющиеся составляющие, вызванные амплитудной модуляцией сигнала, так и медленно меняющиеся, квази постоя иные составляющие, пропорциональны среднему уровню сигнала. Быстроменяющиеся составляющие подавляются в ФНЧ, а медленно меняющиеся могут быть усилены с помощью усилителя постоянного тока и переданы в РУ для регулировки усиления. Так же в детектор может вводиться напряжение задержки которое не позволяет появиться на его выходе напряжению до тех пор пока входной сигнал АД не превысит некий порог Ег.

Структурная схема системы АРУ

Рис. 4.27. Структурная схема системы АРУ

В зависимости от режимов работы усилителя и детектора АРУ различают такие виды АРУ, как:

  • 1. Простая АРУ: то есть коэффициент усиления усилителя АРУ равен 1, либо усилитель отсутствует, а детектор не имеет задержки по напряжению.
  • 2. Усиленная АРУ: то есть коэффициент усиления усилителя АРУВ значителен. Это приводит к тому, что зависимость выходного напряжения от входного уменьшается.
  • 3. Усиленно-задержанная АРУ: то есть коэффициент усилени усилителя АРУ значителен. А так же детектор имеет задержку по напряжению, то есть он начинает открываться только если выходное напряжение регулируемого усилителя превысит некий порог. Эта мер позволяет не уменьшать коэффициент усиления РУ при малых уровнях сигнала на входе приемника.

Для каждого вида АРУ характерна своя собственная статическая характеристика. Это амплитудная характеристика усилителя с АРУ каждая точка которой соответствует установившемуся режиму регулирования. Примеры этих характеристик приведены на рис. 4.28.

Статические характеристики системы АРУ

Рис. 4.28. Статические характеристики системы АРУ:

I — без АРУ; 2 — простая АРУ; 3 — усиленная АРУ; 4 — усиленно-задержанная АРУ

Для регулировки коэффициента усиления в РУ возможно использование нескольких способов:

1. Изменение коэффициента усиления каскада Кй за счет изменения крутизны усилительного прибора, например, за счет изменения его режима работы. Это так называемая «режимная» регулировка Можно подавать постоянное дополнительное смещение на базу транзистора (пример см. на рис. 4.29) или на затвор полевого транзистора в том числе и двухзатворного.

Схема режимной регулировки усиления

Рис. 4.29. Схема режимной регулировки усиления

  • 2. Изменение добротности или затухания контуров усилителе за счет параллельного включения управляемых активных сопротивлений. Например, полевых или биполярных транзисторов, опторезисторов и т.д. Этот способ связан с изменением селективности.
  • 3. Использование электронно-управляемых аттенюаторов, включенных между каскадами. Схема простейшего аттенюатора приведе на рис. 4.30.

Схема управляемого аттенюатора

Рис. 4.30. Схема управляемого аттенюатора

  • 4. Импульсные регуляторы на основе ШИМ модуляции.
  • 5. За счет регулировки крутизны преобразования смесителя, путем изменения амплитуды напряжения гетеродина.

Чаще всего используют режимную регулировку и управляемые аттенюаторы.

Для анализа и расчета системы АРУ регулируемые усилители следует описать регулировочной характеристикой усилителя. Это зависимость коэффициента усиления К0 от регулировочного напряжения иРЕГ. Пример такой характеристики и ее аппроксимация прямой представлены на рис. 4.31.

Регулировочная характеристика РУ

Рис. 4.31. Регулировочная характеристика РУ

Так же для усилителя вводится понятие крутизны регулировочной характеристики:

Эта величина показывает, насколько велико изменение коэффициента усиления РУ при изменении регулировочного напряжения. Средняя крутизна регулировочной характеристики (для линейной аппроксимации) определяется схемотехникой регулятора усиления и использованными в нем элементами.

В качестве меры эффективности АРУ используется соотношение изменения входного напряжения (в дБ) к изменению выходного напряжения (в дБ). Например, КАРУ = 70дБ/3 дБ. Это означает, что пр изменении входного напряжения на 70 дБ выходное напряжение изменится на 3 дБ.

Эффективность АРУ зависит от коэффициента усиления УПТ и крутизны регулировки. Для расчета системы АРУ следует рассчитать произведение

где А’унт — коэффициент усиления УПТ в системе АРУ; 6/ВХт(п — минимальное напряжение на входе усилителя, при котором обеспечивается нормальное напряжение на выходе, определяемое чувствительность приемника; с!вх и с1вых — диапазоны изменения входного и выходног напряжения усилителя в разах, выбранные исходя из требуемой эффективности АРУ.

Далее следует задаться либо Кут, либо 5РЕГ и, зная величину их произведения, найти оставшийся параметр. Обычно проще рассчитать крутизну регулировочной характеристики по принципиально схеме регулируемого усилителя, а затем вычислить Кут по полученному произведению Кут *$рег- Далее построить и рассчитать УПТ дл системы АРУ с полученным значением коэффициента усиления.

ФНЧ системы АРУ строятся, как правило, в виде однозвенных Г-образных /?С-цепочек. В случае использования многозвенного фильтра возможно самовозбуждение системы АРУ. При расчете ФНЧ в системе АРУ следует обращать внимание на величину постоянной времени /?С-цепочки, именно ею определяется время реакции систем АРУ на изменение амплитуды сигнала. Для того чтобы наличие ФНЧВ не влияло на глубину модуляции, постоянная времени должна быт достаточно велика. Для приемников связи и вещания постоянная времени ФНЧ обычно составляет около 0,1 с.

При построении усилителей с АРУ импульсных сигналов использование инерциальной АРУ малоэффективно, так как скважность импульсов и разброс их амплитуд могут быть очень велики. Поэтому используется быстродействующая система АРУ (БАРУ), постоянна времени фильтра такой системы сравнима с длительностью импульса. Из-за этого невозможно получить большую глубину регулирования, поэтому применяют последовательное включение большого числа каскадов с собственной АРУ в каждом.

Исследование автоматической регулировки усилителя , страница 3

где — обобщенная величина, называемая парамет­ром эффективности ре­гулирования;

— напряжение задержки цепи регулирования;

Kд – коэффициент передачи детектора АРУ.

Чем больше параметр Д0, т. е. чем больше число регуля­торов и их чувствительность, а также напряжение задержки, тем качественнее система АРУ и тем в большей степени ре­альная амплитудная характеристика приемника Uвых = φ1(EА) приближается к идеальной. При этом безразлично, обеспечивается ли необходимое напряжение на входе детекто­ра АРУ основным усилительным трактом или с помощью вспомогательных усилителей.

На рис. 6.3 приведены идеальная и реальные амплитудные характеристики приемника с простой, задержанной и задер­жанной усиленной АРУ. Там же для сравнения приведена амплитудная характеристика приемника без АРУ.
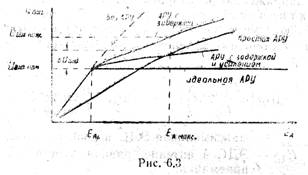
Зная величины ЕА0 и ЕА макс,с помощью амплитудной характеристики можно определить действительную глубину регулирования (коэффициент авторегулирования) но формуле

Кроме того, с помощью амплитудной характеристики мож­но вычислить максимальное регулирующее напряжение в це­пи АРУ. В частности, для АРУ с задержкой согласно рис. 6.3 получим
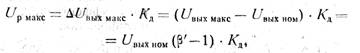
где β’ = Uвых макс/Uвых ном.

Динамические свойства замкнутой системы АРУ, т. е. время и характер установления стационарного со­стояния на выходе цепи регулирования и уровень остаточных пульсаций регулирующего напряжения, определяются струк­турой и параметрами фильтра АРУ, а также эквивалентной постоянной времени цепи регулирования Тэ.

Чем меньше Тэ, тем больше быстродействие системы АРУ, но тем больше и остаточные пульсации продетектированных AM колебаний, которые вместе с постоянным напряже­нием Up передаются на управляемые нелинейные элементы ЭР. Следовательно, в приемниках AM сигналов система АРУ является причиной обратной связи по огибающей входного сигнала, особенно па низкочастотных ее составляющих. Та­кая обратная связь вызывает изменение коэффициента моду­ляций сигнала, вносит дополнительные фазовые и нелинейные искажения огибающей и может вызвать возбуждение усили­теля, охваченного цепью АРУ, если огибающая AM сигналов и пульсации на выходе фильтра АРУ совпадут или будут близки по фазе.

Для уменьшения указанных искажений в качестве основ­ного фильтра АРУ используют однозвенные RC фильтры и выбирают постоянные времени развязывающих фильтров примерно на порядок меньше постоянной времени основного фильтра. В этом случае переходной процесс в цепи регулиро­вания носит апериодический характер, а фазовый сдвиг пуль­саций регулирующего напряжения φАРУ практически не пре­вышает 90°.

Постоянная времени основного фильтра АРУ Т = RC вы­бирается в зависимости от требований к системе АРУ.

В тех случаях, когда заданы допустимое изменение коэф­фициента модуляции mвых/mвх, значение фазового сдвига φАРУ или коэффициент нелинейных искажений Kг, мини­мальная величина Т выбирается из условия

где F – наименьшая (или заданная) частота модуляции;

ρ – наименьшее из чисел

Система автоматической регулировки усиленияАРУ

Автоматическая регулировка усиления обеспечивает стабильность уровня сигнала на выходе усилителя при изменении уровня входного сигнала. В современных приёмниках уровень входного сигнала может изменяться в широких пределах: от 60 дБ в приёмниках радиосвязи и до 120 дБ в радиолокационных. Нормальная работа оконечного аппарата требует, чтобы изменения выходного сигнала приёмника не превышали 4-6 дБ. Для выполнения этих требований глубина регулировки усилителя системой АРУ должна составлять 56-116 дБ.

Функциональная схема приведена на рис.10, где приняты следующие обозначения: РУ – регулируемый усилитель; АД – амплитудный детектор; УПТ – усилитель постоянного тока; ФНЧ – фильтр нижних частот; U BX – напряжение входного сигнала; U ВЫХ – выходной сигнал; E З – напряжение задержки детектирования; E Р – напряжение регулировки.

Работает система АРУ следующим образом. При увеличении амплитуды входного сигнала U BX возрастает амплитуда выходного напряжения U ВЫХ:

где К (Е Р) – модуль резонансного коэффициента передачи усилителя, величина которого зависит от напряжения регулировки Е Р, вырабатываемого системой АРУ.

После амплитудного детектора выделяется выпрямленное напряжение U B, величина которого в случае задержанной АРУ равна:

где – коэффициент передачи детектора; – напряжение задержки.

U вх
U вых
Е р
Е з

Рис.10. Функциональная схема АРУ

Выпрямленное детектором напряжение проходит через УПТ и ФНЧ и создаёт напряжение регулировки:

Это напряжение подводится к регулируемым каскадам усилителя и уменьшает коэффициент усиления в соответствии с регулировочной характеристикой усилителя: K = K (E Р).

Система АРУ, не имеющая УПТ и схемы задержки, называется простой АРУ. Её характеристики можно получить, положив Е З = 0 и К УПТ = 1. Схема АРУ, содержащая УПТ, называется усиленной, содержащая схему задержки – задержанной. Основными функциональными узлами системы АРУ считаются: регулируемый усилитель; амплитудный детектор со схемой задержки; усилитель постоянного тока; фильтр нижних частот.

Важнейшей характеристикой регулируемого усилителя является его регулировочная характеристика – зависимость модуля резонансного коэффициента передачи от напряжения регулировки (рис.11).

Отношение максимального усиления (коэффициента передачи) к минимальному называют глубиной регулировки.

Глубина регулировки определяется выражениями

, или ,

где — безразмерная глубина регулировки; — глубина регулировки, дБ; , — максимальный и минимальный коэффициенты усиления.

Реальная регулировочная характеристика нелинейнанелинейная. При расчёте системы АРУ используются различные виды её аппроксимации: линейная, линейно-ломаная, экспоненциальная.

К 0
Е р
Е р мах
К 0 мах
К 0 мin
Рис.11. Регулировочная характеристика: 1 – реальная характеристика; 2 – линеаризованная характеристика.

К наиболее простым соотношениям в системе АРУ приводит линейная аппроксимация регулировочной характеристики во всём допустимом диапазоне изменения Е Р: К 0(Е Р) = К 0 max – ‑ SE P, при E Pmin ≤ E P ≤ E Pmax, где S – средняя крутизна регулировочной характеристики (средняя чувствительность регулировки):

,
а ─ напряжения регулировки, соответствующие максимальному и минимальному усилению.

Основные способы регулировки усиления:

— режимная регулировка (изменение крутизны проходной характеристики транзистора | Y21 | путём изменения режима его работы по постоянному току);

— изменение сопротивления нагрузки усилителя;

— изменение глубины обратной связи;

— изменение величины межкаскадной связи с помощью управляемых атте­нюаторов;

— изменение степени связи контура с транзистором.

От устройств регулировки требуются: существенная зависимость К O от Е Р; малый ток регулировки; малая зависимость других параметров усилителя от напряжения Е Р.

На рис.12 показан принцип регулировки усиления транзистора путём из­менения его режима по постоянному току. Регулировка усиления достигается за счёт изменения тока эмиттера. Регулирующее напряжение подаётся в цепь базы транзистора. Напряжение смещения на базе транзистора:

E п
R 1
C р
R 2
E р
R ф
С ф
U вых
U к
VT 1

где U 0 – падение напряжения на ре­зисторе R 2. По мере увеличения Е Р напряжение U БЭ уменьшается, что ведёт за собой уменьшение тока эмиттера и крутизны проходной ха­рактеристики | Y 21|. В результате снижается коэффициент усиления.

Зависимость коэффициента усиления от тока эмиттера показана на рис.13.

На участке АБ коэффициент усиления растёт пропорционально величине тока эмиттера. Напряжение на коллекторе U К ещё достаточно велико, и его изменения практически не влияют на коэффициент усиления. На участке БВ влияние увеличивающегося тока I Э и уменьшающегося напряжения U К на усилительные свойства каскада одинаково и противоположно, в связи с чем коэффициент усиления не изменяется. На участке ВГ напряжение U К становится настолько малым, что усилительные свойства каскада снижаются, несмотря на большой ток эмиттера. Регулировку на участке АБ обычно называют обратной, а на участке ВГ – прямой.

Режимная регулировка имеет ряд недостатков:

1. Вв процессе регулирования изменяются практически все параметры транзистора, включая его входную и выходную проводимости. Это влечёт за собой расстройку контуров в цепи базы и коллектора регулируемого транзистора, а также изменение добротности контуров. В результате изменяются частота настройки и полоса пропускания усилителя. Для уменьшения этого эффекта приходится ограничивать величину связи транзистора с контурами, что ведёт к потере усиления;

2. И-изменениеИзменение режима работы транзистора сопровождается ростом уровня нелинейных эффектов. Поэтому рекомендуется осуществлять регулировку усиления в тех каскадах приёмника, которые работают с малым уровнем сигнала.

В случае обратной регулировки (участок АБ на рис.13) коэффициент усиления пропорционален току эмиттера в определённом диапазоне его изменения (от 0,1 до 1 мА). В этом диапазоне токов глубина регулировки составляет 20 дБ. При малых токах эмиттера можно получить более глубокую регулировку усиления, но возрастают нелинейные искажения и значительно ухудшается температурная стабильность каскада. При больших токах регулировки её эффективность уменьшается.

Допустимый максимальный уровень входного сигнала усилителя
U ВХ, мВ, ограничивается величиной нелинейных искажений:

,

где К Г – коэффициент гармоник; m – коэффициент модуляции; а» 40 мВ – расчётный коэффициент. В схеме без обратной связи по цепи эмиттера

Детектор АРУ предназначен для преобразования амплитудно-модулированных колебаний, полученных с выхода УПЧ, в колебания низкой частоты, среднее значение которых, выделяемое фильтром АРУ, пропорционально амплитуде напряжения несущей частоты. В качестве схем детекторов АРУ применяются те же схемы детекторов, что и для детектирования сигнала в основном канале. Однако применение совмещённых схем детектирования обычно себя не оправдывает, так как при этом нельзя осуществлять детектирование с задержкой, вызывающее недопустимые нелинейные искажения в основном канале.

Детектирование колебаний в цепи АРУ с задержкой имеет то преимущество, что при слабых сигналах, когда детектор АРУ заперт, не уменьшается
крутизна характеристики усилительных приборов. Благодаря этому для слабых сигналов сохраняются максимальное усиление и минимальный уровень собственных шумов усилителя. Следовательно, задержанная АРУ не ухудшает чувствительности приемника.

VD 2
U вх дет
К УНЧ

На рис.14 приведена схема раздельного детектирования с задержкой в цепи АРУ.

Рис. 14. Схема раздельного детектирования
R 1
R 2
R 3
E зад

Детекторы АРУ выполняют не только на диодах, но и на транзисторах. Транзистор одновременно используется для усиления напряжения в цепи АРУ, что позволяет обойтись без усилителя постоянного тока.

Назначением фильтра в цепи АРУ является выделение из продетектированного сигнала постоянной составляющей напряжения, пропорциональной амплитуде колебаний несущей частоты. Фильтр АРУ должен удовлетворять следующим требованиям:

— осуществлять достаточное подавление низшей модулирующей частоты что необходимо для устранения явлений демодуляции и искажений сигнала, вызываемых цепью АРУ при приёме АМ – колебаний;

— обеспечивать возможность отслеживания системой АРУ наиболее быстрых изменений уровня сигнала, вызванных, например, явлением замирания.

Эти требования являются противоречивыми. Первое определяет минимально допустимое значение постоянной времени фильтра, второе – максимально допустимое.

Дополнительным требованием к фильтру является требование минимального фазового сдвига по низкой частоте. Оно является необходимым условием обеспечения устойчивой работы замкнутой цепи АРУ. В качестве фильтра обычно используют однозвенную RC -цепь (интегрирующий фильтр). Для улучшения взаимной развязки между отдельными звеньями электронного регулятора приходится включать дополнительные RC -звенья в цепи подачи напряжения регулировки на каждое звено к цепям усилителя в соответствии с рис.15.

Если постоянные времени дополнительных звеньев выбрать много меньше постоянной времени основного фильтра (в 10 и более раз), то дополнительный фазовый сдвиг окажется незначительным и не приведёт к самовозбуждению системы АРУ.

Рис. 15. Включение развязывающих звеньев в цепь АРУ
C 1
C 2
C 3
C ф
R 1
R 2
R 3
R ф
От детектора АРУ

Статической характеристикой системы АРУ называют амплитудную характеристику усилителя с АРУ, каждая точка которой соответствует установившемуся режиму регулирования:

Нетрудно получить связь между амплитудами на входе и выходе усилителя:

Примерный вид статических характеристик различных систем АРУ представлен на рис.16. Величина задержки Е З выбирается обычно на уровне, соответствующем чувствительности усилителя U BX 0 = U BX min. Диапазон изменения амплитуды входного сигнала составляет

.

При этом диапазон изменения амплитуды выходного сигнала рассчитывается

(при линейной аппроксимации регулировочной характеристики) по формуле

.

Благодаря применению системы АРУ достигается существенное расширение входного динамического диапазона при заданном выходном: d ВХ>> d ВЫХ.

U вых
E зад
U вх
U вх 0

Как входной, так и выходной динамический диапазоны принято выражать в децибелах:

дБ.

Чем больше D BX усилителя и чем меньше соответствующий ему диапазон D ВЫХ, тем более качественной считается система АРУ усилителя. Идеальной называют систему АРУ, которая обеспечивает D ВЫХ = 0 при заданном D BX.

Рис. 16. Статические характеристики системы АРУ: 1 ‑ характеристика усилителя без АРУ; 2 ‑ характеристика усиленно-задержанной АРУ; 3 ‑ характеристика простой АРУ

Требования к динамическим диапазонам усилителя D BX и D ВЫХ определяют необходимую глубину регулировки усиления системой АРУ:

где D АРУ – необходимая глубина регулировки усиления, дБ; D ВХ, D ВЫХ – входной и выходной динамические диапазоны, дБ.

Система АРУ вносит искажения в закон амплитудной модуляции сигнала при его усилении. Эти искажения не должны превышать допустимых пределов. Искажения сигнала возникают в том случае, когда величина напряжения регулировки Е Р начинает изменяться в соответствии с модуляцией входного сигнала, т.е. при недостаточной величине постоянной времени ФНЧ в цепи АРУ.

Выбор величины постоянной времени ФНЧ в цепи АРУ играет большое значение. При слишком большой постоянной времени система АРУ не успевает компенсировать изменения уровня входного сигнала. При слишком малой постоянной времени происходит уменьшение коэффициента модуляции сигнала в области нижних частот, и возникают нелинейные искажения закона модуляции. При расчёте постоянной времени фильтра Т учитывают, что постоянная времени системы АРУ значительно меньше постоянной времени фильтра: τАРУ<< Т.

Для оценки линейных искажений сигнала вводится понятие коэффициента передачи усилителя с АРУ для коэффициента модуляции

где — комплексные коэффициенты модуляции входного и выходного сигналов усилителя по амплитуде. Зависимость модуля | | от частоты модуляции приводит к амплитудно-частотным искажениям сигнала.

В случае системы АРУ с интегрирующим фильтром

где Т – постоянная времени ФНЧ; D 0 – петлевое усиление АРУ для постоянного тока; W – частота модуляции сигнала.

Величина петлевого усиления зависит от параметров системы и амплитуды входного сигнала:

Условием отсутствия линейных искажений является близость к единице величины | | во всём диапазоне изменения частот модуляции. В этом случае также практически отсутствуют и нелинейные искажения. В связи со сказанным, постоянная времени ФНЧ выбирается из условия

где F – нижняя частота модуляции; | К М| – наименьшее допустимое значение коэффициента передачи для коэффициента модуляции; D 0 – петлевое усиление, приблизительно равное необходимой глубине регулировки усиления системой АРУ.

Одно из важнейших требований к системе АРУ – её устойчивость, т.е. отсутствие самовозбуждения во всём диапазоне амплитуд входного сигнала.

Самовозбуждение системы АРУ проявляется в том, что при немодулированном входном сигнале регулируемого усилителя в его выходном напряжении возникает паразитная амплитудная модуляция (ПАМ), которая поддерживается за счёт действия системы АРУ.

В статическом режиме АРУ представляет собой систему с отрицательной параметрической обратной связью, что обеспечено её схемным решением. Коэффициент усиления регулируемого усилителя уменьшается с ростом амплитуды сигнала. В динамическом режиме нормальная работа АРУ может нарушиться из-за влияния инерционных элементов в её цепи: ФНЧ, развязывающих фильтров, полосовых фильтров и т.д. Для огибающей амплитудно-модулированного сигнала эти инерционные элементы создают фазовый сдвиг. Напряжение регулировки E P(t) оказывается дополнительно сдвинутым по фазе относительно огибающей входного сигнала U BX(t). На некоторой частоте этот фазовый сдвиг может составить 180°, что изменит знак обратной связи, сделав её положительной. Если петлевое усиление системы на этой критической частоте превосходит единицу, в системе АРУ возникает самовозбуждение. Коэффициент усиления регулируемого усилителя изменяется с частотой самовозбуждения, что вызывает изменение амплитуды выходного сигнала регулируемого усилителя. Возникшая ПАМ выходного сигнала в свою очередь приводит к появлению переменной составляющей в напряжении регулировки, которая поддерживает периодическое изменение величины коэффициента усиления.

В соответствии с критерием устойчивости Найквиста, система регулирования находится на пороге самовозбуждения, если выполняется условие

,

где W (jW) – комплексный коэффициент передачи разомкнутой системы на критической частоте; j(W) – фазовый сдвиг в инерционных элементах системы.

Для системы АРУ

,

где S – крутизна регулировочной характеристики усилителя; K D – коэффициент передачи детектора АРУ; К УПТ – коэффициент усиления в цепи обратной связи; U BX – амплитуда входного сигнала регулируемого усилителя; tЗ – время задержки сигнала в селективном тракте; К Ф(jW) – коэффициент передачи линейных цепей низкой частоты.

Если регулируемый усилитель содержит, например, три одинаково настроенных резонансных контура, а ФНЧ представляет собой однозвенный интегрирующий фильтр, то критические параметры самовозбуждения
U ВХКР и Ω КР определяются уравнениями

где ─ запаздывание сигнала в усилителе; П – полоса пропускания регулируемого усилителя по уровню 0,7; Т – постоянная времени ФНЧ.

В этом случая система АРУ, как правило, оказывается устойчивой, так как значение U BX KP оказывается за пределами динамического диапазона входных сигналов.

Иное дело, когда используются многозвенные фильтры низких частот. Если использовать, например, последовательное соединение четырёх одинаковых интегрирующих звеньев, то уравнения для их критических параметров приобретают вид

,

.

В этом случае можно пренебречь величиной tЗ и получить решение в виде

,

,

где – частота самовозбуждения АРУ, Гц, – амплитуда входного сигнала, при которой начинается самовозбуждение АРУ, В.

Частота самовозбуждения понижается по сравнению с ранее рассмотренным вариантом однозвенного ФНЧ, а значение U BX KP оказывается в пределах динамического диапазона входных сигналов. Следовательно, система АРУ теряет устойчивость при U ВХ > U BX KP.

В связи с тем, что использование многозвенных ФНЧ с одинаковыми (или близкими по величине) постоянными времени звеньев приводит к потере устойчивости системы АРУ, применять многозвенные ФНЧ не рекомендуется.

Переходные процессы в системах АРУ

Как известно, в радиовещательных приемниках аналоговых сигналов, использующих в преселекторе и тракте промежуточной частоты резонансные усилители, чаще всего находит применение режимная АРУ (рис. 12.1). Постоянная составляющая с детектора АРУ (детектор, специально предназначенный для формирования напряжения регулирования) или детектора сигнала, через дополнительный фильтр постоянной составляющей, управляющее напряжение (Ерег) подается на базы (эмиттеры) регулируемых усилителей, изменяет положение рабочей точки (крутизну) транзистора на проходной характеристике, а значит, и коэффициент усиления. При увеличении сигнала постоянное напряжение на нагрузке детектора возрастает. Однако, применяемая полярность включения диода, приводит к приращению отрицательной по знаку постоянной составляющей напряжения, что уменьшает напряжение на базе транзистора регулируемого усилителя и, как следствие, уменьшается крутизна его характеристики и коэффициент усиления.

Постоянная времени ЯС фильтра определяет скорость срабатывания регулировки, т.е. быстроту реакции системы АРУ на изменение напряжения на входе усилителя. Если постоянная времени мала, то при амплитудной модуляции сигнала, регулирующее напряжение будет содержать низкочастотную составляющую. При этом, если фильтр не вызывает фазового сдвига напряжения, то увеличение амплитуды сигнала в процессе модуляции будет приводить к синхронному изменению смещения на базе регулируемого и уменьшать усиление.

Уменьшение амплитуды будет сопровождаться увеличением коэффициента усиления. В результате в регулируемом усилителе будет происходить уменьшение глубины модуляции (демодуляция сигнала). Соотношение составляющих спектра выходного сигнала зависит также от параметров выходного фильтра (фазо-частотной характеристики), а отсюда и демодуляция будет проявляться по-разному на различных частотах, т.е. появятся частотные искажения.

В некоторых случаях фазовый сдвиг, вносимый фильтром, может приводить к возрастанию коэффициента модуляции, и одновременно увеличивать нелинейные искажения в детекторе и усилителе низкой частоты.

Слишком малая постоянная времени фильтра, приводит к плохой фильтрации напряжения низкой частоты, и будет вызывать изменение коэффициента усиления с частотой огибающей, т.е. изменению формы огибающей напряжения и появлению нелинейных искажений сигнала после детектирования.

Излишне большое значение постоянной времени фильтра будет приводить к тому, что регулирующее напряжение не будет успевать следовать за изменением сигнала при перестройке или кратковременных замираниях сигнала.

Рассмотрим процессы, протекающие в радиотракте, охваченном системой АРУ. В радиовещательных приемниках наибольшее распространение получила обратная усиленная АРУ, с одним — двумя каскадами с регулируемым усилением в структуре радиотракта. Структурная схема радиотракта, в котором применена обратная АРУ, приведена на рис. 12.7.

Усилительные каскады радиотракта, усиление которых определяется напряжением регулирования Ерег, представлены узлом с коэффициентом передачи К(Ерег), зависящим от регулирующего напряжения Ерег, которое создается на выходе фильтра низкой частоты Е(Ерег) при работе АРУ. Регулировочная характеристика радиотракта К= К(Ерег) (рис. 12.8) в общем случае имеет нелинейный характер, определяемый нелинейной зависимостью коэффициентов передачи регулируемых каскадов радиотракта от величины напряжения регулирования. Для упрощения анализа процессов в системе АРУ часто функцию К= К(Ерег) аппроксимируют линейной зависимостью (рисЛ 2.8)

где — тангенс угла наклона характеристики.

Такая аппроксимация регулировочной характеристики при упрощении анализа приводит к некоторому завышению величины искажений огибающей при больших значениях

В предположении отсутствия в радиотракте нелинейных искажений, детектор обратной АРУ, в том числе усиленной, можно представить линейным звеном с коэффициентом передачи Кару (рис. 12.7). Упростим анализ системы обратной АРУ с задержкой, считая радиотракт широкополосным, когда изменение выходного напряжения ивых совпадает с изменением напряжения регулирования Ерег. Тогда при гармоническом воздействии на радиотракт с системой обратной АРУ с задержкой

вызывает появление на выходе сигнала

Если амплитуда выходного сигнала 112(0 меньше напряжения задержки Е3, то напряжение регулирования Ерег = 0 и коэффициент усиления будем максимальным Ко (рис. 12.8)

При амплитуде входного сигнала м/(7) — (7/ амплитуда выходного сигнала будет Е3, а

При м/(7) > (7/ ты огибающая на выходе радиотракта будет определяться

причем изменение Ерег будет определяться уравнением

где Е(Ерег) — линейный дифференциальный оператор, описывающий процессы в ФНЧ.

Применение в качестве фильтра низкой частоты интегрирующей ЯС — цепочки, когда линейный дифференциальный оператор, описывается уравнением

Выражения (12.9), (12.10) и (12.11) приобретают вид

где

При скачкообразном изменении уровня входного сигнала в момент времени t = 0 до значения ui(t) — Ui — const > Ui mi„ поведение системы АРУ в соответствии с (10.11) будет описываться неоднородным линейным дифференциальным уравнением с постоянными коэффициентами:

Полагая, что в начальный момент напряжение на конденсаторе равно нулю, т.е. при t = 0, U 1 = 0, то и напряжение и 2(0) = Ко U). При таких начальных условиях установившееся значение на выходе регулируемого усилителя, определяющееся (12.12) будет равно

Статическая характеристика системы АРУ с задержкой (рис. 12.6а) и определяется системой уравнений (12.16)

Статическая характеристика системы АРУ без задержки описывается более простым соотношением (12.17), полученным из (12.16) при Ез =0

и представлена сплошной кривой на рис. 12.96. Для сравнения штриховой линией на этих рисунках представлены кривые усиления радиотракта приемника без АРУ (V2= и 2

Сравнение формул (12.16) и (12.17) показывает, что введение задержки приводит к увеличению установившегося значения напряжения на величину Д?/ = Е3К1/1 / (1 + К111) . Отсюда следует, что чем выше напряжение задержки, тем при данном увеличении входного сигнала меньше Ерег и большее значение установившегося напряжения.

Качество регулирования, как видно из (12.16) и (12.17) повышается при увеличении К = а Кару, что определяется коэффициентом передачи цепи АРУ (Кару) и количеством регулируемых каскадов.

При воздействии сигнала с амплитудной модуляцией для случая гармонической огибающей и/ (0 = ино(1+т со801)со8(о)о1 +(р), где ино — амплитуда несущего колебания с частотой соо, т — коэффициент модуляции, О — частота модуляции и для одно- или двухзвенного ЯС — фильтра в цепи АРУ, выходное напряжение определяется решением уравнения (12.14). Использование в качестве фильтра однозвенной интегрирующей ЯС — цепи обеспечивает устойчивость системы АРУ при любой частоте модуляции. Однако неправильный выбор параметров ЯС — цепи может привести к существенным искажениям огибающей на выходе регулируемого усилителя. При использовании двухзвенного фильтра в цепи АРУ система АРУ возбуждается при определенном значении коэффициента модуляции. Генерация колебаний происходит в некоторой полосе частот модулирующего колебания и определяется параметрами фильтра.

Для малого значения коэффициента модуляции напряжение на выходе радиотракта в соответствие с (12.10) приближенно определяется

Считая, что коэффициенты модуляции на входе и выходе радиотракта можно рассматривать, как аи,(?) = дих (0/ м 1 (0;»Ь(0 = (0/ м 2 (0 > получим выражение для передаточной функции цепи АРУ, которое при постоянном значении амплитуды несущей ино можно записать

где Р(р) — передаточная функция ФНЧ в символической форме, а р — оператор дифференцирования. Тогда из (12.18) с учетом соотношения К = а Кару получим [3]

Соотношению (12.19) соответствует некоторая следящая система со структурной схемой (рис. 12.10)

В этой схеме радиотракт представлен передаточной функцией 1/КщР(р), охваченный обратной АРУ. Рассматривая ее свойства при использовании фильтра низких частот из одной интегрирующей ЯС — цепочки, когда Б(р) = 1/(РСр +1), передаточная функция системы АРУ для малых значений коэффициентов модуляции

где

Для оценки амплитудно- и фазочастотных искажений, создаваемых в радиотракте, охваченном системой обратной АРУ, положим в (12.19)/; =?0 и вычислим модуль и фазу полученного комплексного коэффициента передачи, откуда

Графики, построенные на основании формул (12.21) и (12.22) показывают (рис. 12.11), что коэффициент модуляции на выходе всегда меньше коэффициента модуляции на входе, то есть существует подавление модуляции (рис. 12.11а). Для заданных Тф и ?2, подавление, обусловленное действием АРУ тем сильнее, чем выше уровень несущей. Это вызвано увеличением быстродействия по мере роста входного сигнала. Фаза огибающей выходного сигнала (рис. 12.11 б) опережает фазу входного сигнала. При малых бкф наблюдается резкое возрастание фазового сдвига с последующим уменьшением. Рабочей областью можно считать область больших значений Отф, где малы так же и амплитудные искажения. По заданной величине амплитудных или фазовых искажений можно определить постоянную времени фильтра цепи АРУ. Так, разрешая (12.21) относительно Тф, можно вычислить постоянную времени ЯС — фильтра по величине подавления амплитудной модуляции в системе АРУ (12.23)

Для радиовещательных и связных приемников АМ сигналов величина Тф = 0,02 -г- 0,2 с. Верхняя граница постоянной времени тф определяется быстродействием системы АРУ.

Добавить комментарий

Ваш адрес email не будет опубликован. Обязательные поля помечены *