Как устроен и как работает квадрокоптер — ответы на 2 вопроса + особенности управления
Квадрокоптер — не просто игрушка, с помощью которой можно выполнять разные трюки (хотя это важная часть развлекательного процесса), а еще и устройство для аэросъемки, разведки, орошения полей, даже доставки! Производители создают готовые модели, а также выпускают наборы деталей, которые позволяют собрать квадрокоптер самому. Какой бы вариант не выбрал пользователь, хорошо бы разбираться, как устроен и как работает этот летательный аппарат. Статья рассказывает как раз об этом. А еще она помогает разобраться с управлением и дает полезные советы новичкам.

Устройство квадрокоптера
Чтобы понять, как работает квадрокоптер, сперва нужно разобраться, как он устроен, из каких деталей состоит. Основных частей у дрона всего пять. Ниже рассказывается, для чего они нужны.
1. Рама — служит основой в устройстве дрона. Именно к этой части крепятся все остальные составляющие девайса. В раме предусмотрены отверстия для кабель-менеджмента.
2. Контроллер — «сердце» беспилотника. Это база для подключения аппаратной начинки. Отвечает за координацию, стабилизацию и собственно управление.

Совет: если нужен дрон для ребенка, то MJX X929H отлично подойдет. Он годится и для тех, кто еще не имел дела с квадрокоптерами.
3. ЭРС или ESC — электронные регуляторы скорости. Эти компоненты отвечают за передачу энергии на моторы (каждый — на свой).
4. Моторы — отвечают за вращение пропеллеров. От тяги мотора зависят летные характеристики «авиамодели». Основные типы моторов:
— Коллекторные — для легких летательных аппаратов начальной категории. Показатель тяги у этого типа моторов низкий. К тому же, они недолговечны.
— Коллектор + редуктор — более выносливы к нагрузкам. Мощность такого мотора выше, как и показатель тяги. Минус в том, что этот вид мотора нередко перегревается, от чего шестеренки приходят в негодность.
— Бесколлекторный мотор — отличается стабильной работой, долговечностью и высокими показателями как тяги, так и мощности. Управляемость тоже на высоте. Такой вариант встречается у топовых дронов.

5. Пропеллеры — за счет их синхронизированного вращения коптер и поднимается в воздух.
6. Аккумулятор. В недорогих учебных дронах батареи не слишком емкие. Их хватает на несколько минут. В специализированных устройствах подороже аккумуляторы соответственно мощнее. Например, PowerEgg способен улететь на 5 тысяч метров, а его батареи хватает почти на полчаса.
Технический процесс полёта
Благодаря всем перечисленным выше составляющим квадрокоптер и летает. Принцип работы такого аппарата не так уж и сложен. Два из четырех пропеллеров вращаются по часовой стрелке, а два других — в противоположном направлении. За счет этой особенности аппарат использует осевое вращение влево/вправо, путем увеличения скорости одной пары двигателей и снижением скорости другой.
Совет: отличным вариантом для обучения станет Cyclone 2 V333 на радиоуправлении, который может пролететь 150 метров. Такой дрон трудно потерять, потому что он не улетит далеко. Защита на пропеллерах не даст им сломаться, если пользователь не справится с управлением.
Горизонтальное движение возможно за счет увеличения тяги оборотами. Ускорение достигается при помощи двигателей. Показатели увеличиваются на одной из сторон и снижаются на противоположной. За счет этого происходит наклон беспилотника (Roll or Pitch) в необходимом направлении. После этого баланс тяги восстанавливается. Угол наклона устанавливается скоростью движения.

Компенсация порывов ветра осуществляется автоматическим наклоном в соответствующую направлению сторону. За работу функции отвечают электронные гироскопы. Их задача — измерение уровня по трем осям. В некоторых моделях предусмотрены электронные акселерометры. Их задача определить смещение по трем осям. Контроль высоты измеряется в соответствии с изменением параметров скорости.
Ручное управление квадрокоптером
Manual Mode (Acro Mode, Rate Mode) — режим ручного управления, который позволяет задавать скорость полета и выполнять повороты с сильным креном. Подходит для любителей «аэро акробатики». Вспомогательные механизмы отключены, что снимает все скоростные ограничения. Пилотировать дрон в этом случае стоит только опытным пользователям.
Совет: подобные эксперименты с беспилотниками не рекомендуются новичкам. Это может быть опасно для пользователя и окружающих. Да и есть высокая вероятность сломать квадрокоптер.
В ручном режиме хозяин дрона пилотирует его с помощью пульта ДУ. Во всех моделях органы управления практически идентичны. Обычно пульт делится на две части: левый и правый стик. С помощью левого контроллера регулируется высота полета и вращение квадрокоптера вокруг оси. Правый стик позволяет контролировать крен и тангаж для определения направления полета и управления наклоном.
Интересно: Mavic Air для профессиональной аэросъемки умеет снимать в 4К, а еще способен пролететь 10 километров и не разрядиться.

Для тех, кто еще не выбрал: ТОП-5 квадрокоптеров (дронов) DJI
Автопилот и автоматизированное управление
Квадрокоптер устроен так, что им необязательно управлять вручную. Он способен летать на автопилоте.
Авторежимы аппарата, и как они работают:
- Self-Level Mode (Horizone Mode). Активирует контроллеры стабилизации — гироскоп, акселерометр, — а также лимитатор скорости. Этот режим управления подходит для обучения.
Интересно: компактный Cheerson с вай-фай и камерой — хороший вариант для начинающих.
- Attitude Holding Mode. Тут активирована бортовая электроника контроля стабилизации и доступна функция удержания высоты за счет датчика-барометра. В этом режиме дрон держится в воздухе, даже если отпустить рычаг управления на пульте ДУ. Квадрокоптер просто зависнет. Пользователю остается только регулировать горизонтальное смещение летательного аппарата.
Примечание: автопилотирование и функция возврата к исходной точке позволят не потерять дрон.

- GPS Attitude Holding Mode. За удержание высоты отвечает модуль GPS. Это дает возможность точной привязки дрона к точке координат. Даже при сильном ветре аппарат останется статичным. Такой режим понравится любителям аэросъемки.
- Stabilize (автостабилизация). Весьма полезная функция для новичков. Поможет отследить и изменить угол наклона, освоить основы управления.
Как управлять дроном
Как управлять квадрокоптером вручную с помощью пульта, описано чуть раньше. Примерно такой же принцип будет и в том случае, если пользоваться смартфоном или планшетом. Здесь же — правила, которые помогут научиться работать с дроном как профи и не сломать квадрокоптер в первом же полете. Как всегда, начать нужно с подготовки летательного аппарата.
Примечание: если дрон — не модель в готовом виде, а набор для сборки, значит, устройство для полетов понадобится собрать.
Первым делом девайс необходимо откалибровать: настроить акселерометр, компас и GPS. Если проигнорировать процесс, то дрон не сможет работать корректно. Например, получив команду двигаться вперед, он будет лететь в заданном направлении, но слегка с наклоном. Комфортным такой полет назвать сложно.
Совет: взять дополнительный аккумулятор про запас — хорошая идея. Длительность полета большинства современных беспилотников — около 10 минут на одном заряде. Для тренировки этого недостаточно. Иметь в арсенале несколько запасных пропеллеров тоже не помешает. Именно эта деталь наиболее часто приходит в негодность, если с управлением пользователь еще не подружился.
Как откалибровать дрон:
- Поднять его на полметра и задать направление движений влево и вправо, вперед и назад.
- Если летает как надо — все ок.
- Если квадрокоптер отклоняется от курса, стоит проверить, находятся ли полетный контроллер и лопасти роторов в одной плоскости.
- Если контроллер и роторы находятся в одной плоскости, а дрон все равно работает некорректно, понадобится проверить акселерометр.
Начинающим не стоит поднимать квадрокоптер слишком высоко. От «авиа-шоу» тоже лучше воздержаться. Велика вероятность того, что попытки неопытного пользователя выполнить трюк приведут к «крушению» беспилотника.
Кроме того, это может быть травмоопасно. Простые маневры — то, что надо. Взлет, путь в несколько метров, разворот — вот с чего лучше всего начать.

Интересно: способность снимать в 4К и емкая батарея делают Inspire 1 V2.0 отличным вариантом для профессиональной аэросъемки. Модель с бесколлекторным двигателем и трехосевой стабилизацией великолепно ведет себя в воздухе.
Для тренировок лучше выбрать безветренный день. Можно заставить квадрокоптер сделать сальто и не бояться, что порыв ветра снесет беспилотник.
Совет: учиться управлять беспилотниками лучше на бюджетных экземплярах и только после приобретать технику топовой или предтоповой категории.
Устроен квадрокоптер не так уж и сложно. Собрать дрон можно самому, если знать принцип его работы и следовать инструкциями. Если же не хочется заморачиваться — можно купить готовую сборку. В любом случае, прежде чем выполнять трюки или просто отправить квадрокоптер полетать подальше, нужно научиться им управлять. Для этого существуют специальные пульты и приложения, позволяющие приказывать дрону с помощью смартфона или планшета.
Из чего состоит дрон
Недостатки: Асимметричная конструкция. Требует применение сервопривода. Сложность исполнения заднего луча (поскольку сервопривод должен быть установлен вдоль оси). Не все полётные контроллеры поддерживают такую конфигурацию.
Какие есть преимущества и недостатки у квадрокоптера? Преимущества: Самый распространённый мультироторный дизайн. Простейшая и универсальная конструкция. В стандартной конфигурации лучи/моторы симметричны относительно двух осей. Все доступные на рынке контроллеры полёта могут работать с такой мультироторной сборкой.
Недостатки: Отсутствие избыточности (если в системе происходит сбой, особенно в элементах силовой установки, беспилотник падает).
Какие есть преимущества и недостатки у гексакоптера? Преимущества: при необходимости, конструкция гексакоптера позволяет легко добавить два дополнительных луча и мотора, что позволит увеличить суммарную тягу, в следствии чего дрон сможет поднять больше полезной нагрузки. В случае отказа одного из моторов, допускается вероятность, что дрон сможет осуществить мягкую посадку, а не разбиться. Модульная конструкция рамы. Почти все полётные контроллеры поддерживают эту конфигурацию.
Недостатки: Громоздкая и дорогостоящая конструкция. Дополнительные двигатели и детали увеличивают вес коптера, соответственно, чтобы получить туже продолжительность полёта, что и у квадрокоптера, необходимо устанавливать более ёмкие АКБ.
Какие есть преимущества и недостатки у октокопрера? Преимущества: больше моторов = больше тяги, и соответственно повышенная избыточность, позволяющая дрону уверенно перемещаться с тяжёлыми и дорогостоящими DSLR камерами.
- Inrunner – внутренний ротор. Обмотка зафиксирована на статоре, магниты установлены на валу ротора, который вращается (как правило используются на радиоуправляемых лодках, вертолётах и автомобилях из-за высокого KV).
- Outrunner – наружный ротор. Магниты зафиксированы на статоре, который вращается вокруг неподвижной обмотки. Нижняя часть мотора зафиксирована. (как правило, у моторов такого типа больше крутящего момента).
- Hybrid Outrunner – технически это «Outrunner», но реализованный в корпусе «Inrunner». Такой подход позволил объединить в одном типе крутящий момент «Outrunner» и отсутствие внешних вращающихся элементов как у моторов типа «Inrunner».
- Пластмасса (ABS/Нейлон и т.д.) — является самым популярным выбором, когда речь заходит о многомоторных БЛА. Во многом это связано с низкой стоимостью, достойными лётными характеристиками и показательной долговечностью. Как правило в случае краша, по крайней мере, один пропеллер оказывается сломанным, и пока вы осваиваете дрон и учитесь летать, у вас всегда будет много сломанных пропов. Жёсткость и ударопрочность пластикового винта может быть улучшена посредством усиления углеродным волокном (карбон), такой подход макс. результативен и не так дорог по сравнению с винтом полноценно исполненным и карбона.
- Фиброармированный полимер (углеродное волокно, нейлон, усиленный карбоном и т.д.) — является «передовой» технологией во многих отношениях. Детали из углеродного волокна всё ещё не очень просты в изготовлении, и поэтому вы платите за них больше, чем за обычный пластиковый винт с аналогичными параметрами. Пропеллер изготовленный из углеродного волокна сложнее сломать или согнуть, и, следовательно, при краше, он нанесёт больший ущерб всему, с чем соприкоснётся. Одновременно с этим, карбоновые винты, как правило, хорошо сделаны, более жёсткие (обеспечивают минимальные потери в эффективности), редко требуют балансировки и имеют более лёгкий вес по сравнению с любыми другими материалами исполнения. Такие винты рекомендуется рассматривать только после того, как уровень пилотирования пользователя станет комфортным.
- Дерево — редко используемый материал для производства несущих винтов многороторных БЛА, поскольку для их изготовления требуется механическая обработка, которая в последствии делает деревянные пропеллеры дороже пластиковых. При этом дерево вполне прочное и никогда не гнётся. Отметим, что деревянные пропеллеры всё ещё применяют на радиоуправляемых самолётах.
Применение в сборке элементов защиты несёт и ряд компромиссов, среди которых:
Дрон для любителя: устройство и принципы программирования
Для программирования дрона сегодня не надо разбираться в физике полета и прочих тонкостях, поскольку эти вопросы за вас уже решили разработчики контроллеров и SDK. Тем не менее, тема остается не такой простой. И в этом посте мы хотим рассказать, с какой стороны к ней подступиться.
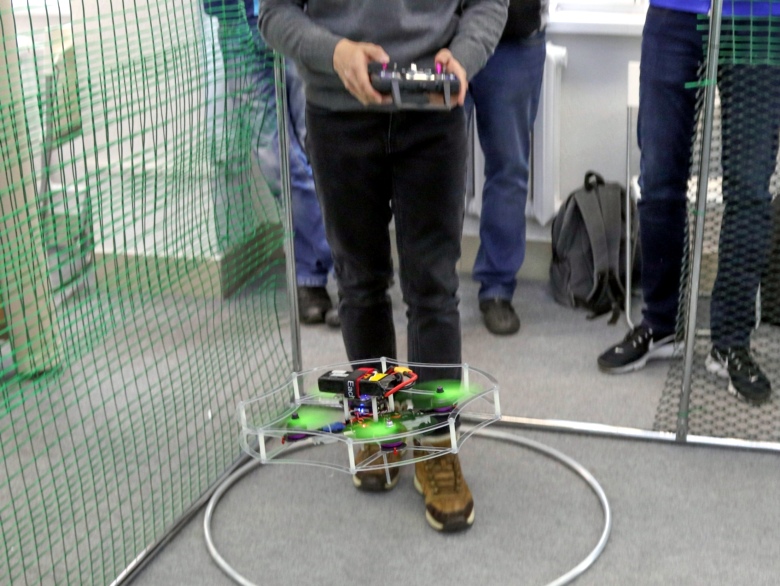
Фото с омского «Хакатона по применению малых БПЛА»
Под катом — из чего состоит дрон, какие бывают комплекты и как начать с ними работу.
Есть два уровня программирования
Если рассуждать о глубине погружения в тему программирования беспилотных летательных аппаратов, можно выделить два «уровня»:
- Планирование и закладка в аппарат полетного плана для готового решения, а также последующий контроль его исполнения. Этот уровень позволяет решать множество очень интересных задач, хотя и ограничен возможностями используемой платформы;
- Создание собственной системы управления — своего рода «системное программирование» в мире БПЛА.
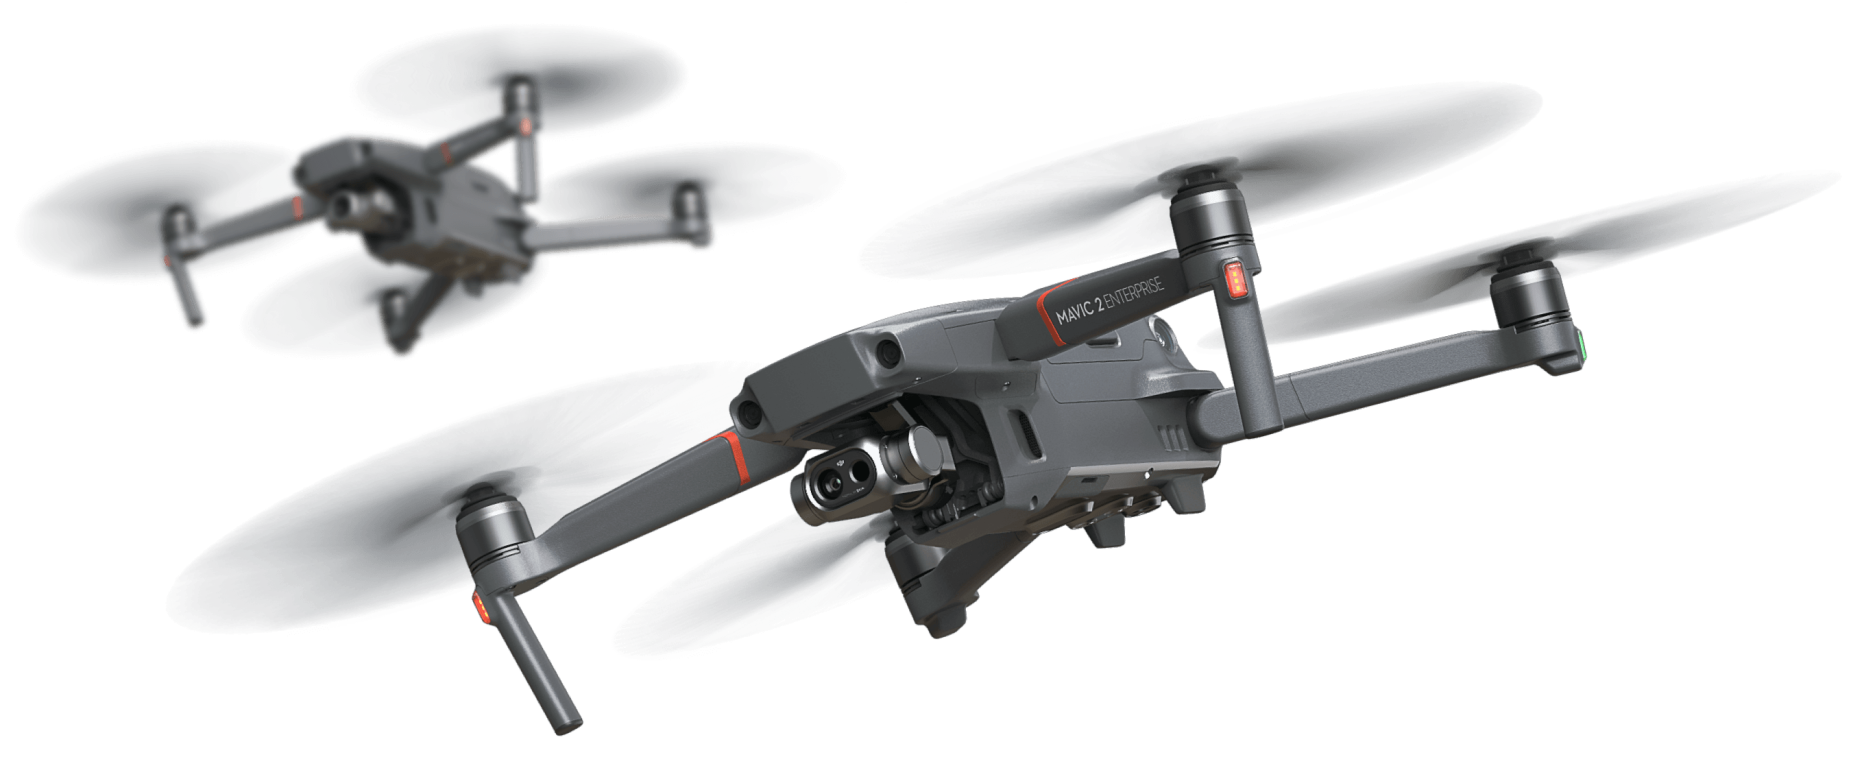
Программирование под готовые платформы выводит летательные аппараты далеко за рамки класса «игрушек». Это полноценная разработка, которая просто использует библиотеки и функции автопилота для серийно выпускаемого дрона (или для open source полетного контроллера), так что создатель программы может сосредоточиться на решении своей задачи, будь то аэрофотосъемка или воздушные световые шоу.
Самое важное: программирование позволяет снять с оператора часть задач по управлению в режиме реального времени, что на самом деле упрощает применение БПЛА. Не у каждого любителя фотосъемки найдется время и желание учиться пилотировать дрон в сложных условиях.
Типы БПЛА
Исторически сложилось так, что беспилотники классифицируют по исполнению — самолетному и мультироторному. Мультироторные можно разделить по количеству винтов: монокоптеры, квадрокоптеры, гексакоптеры и т.д. Такие БПЛА получили широкое распространение, поскольку им не нужны дополнительные устройства для взлета и посадки. Недавно появился третий класс БПЛА — конвертопланы. Но такая конструкция чаще встречается в специализированных разработках.
Для чего используются
Конструкция определяет возможное применение. Сфер, где успели «засветиться» беспилотные летательные аппараты уже довольно много. Даже если говорить только о «гражданских» машинах (не ориентированных на военных или спасателей), это:
- геодезия и картография;
- сельское хозяйство (в части контроля и обработки полей);
- фермерство;
- аэрофотосъемка,
- обычная фото и видео съемка;
- предпроектные исследования и контроль объектов строительства;
- доставка товаров;
- мониторинг протяженных объектов.
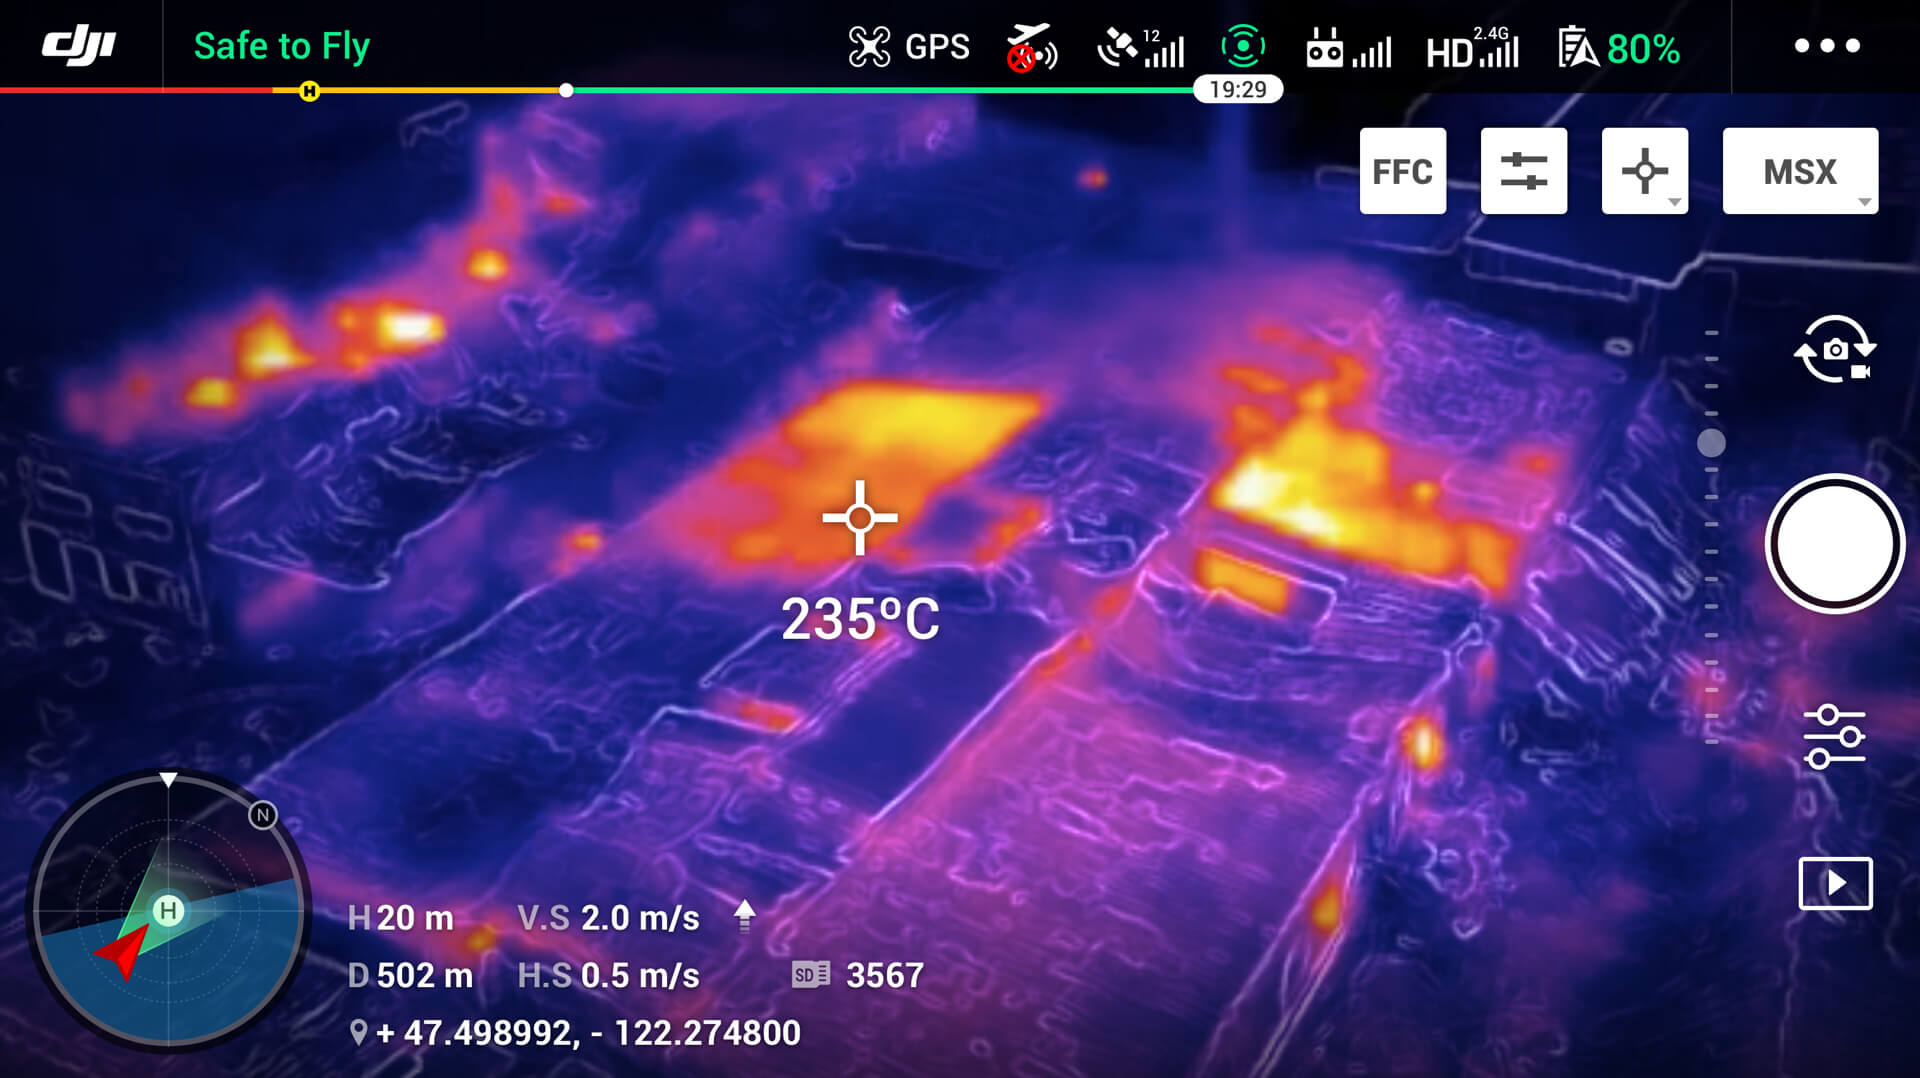
Применение беспилотника во многом определяется тем, какую полезную нагрузку он способен нести: может ли поднять посылку с грузом или вынужден ограничиться экшн-камерой.
Есть комплекты для обучения
Доступность обучающих комплектов уже потянула за собой массовое появление как кружков по работе с дронами, так и всевозможных мероприятий — семинаров, мастер-классов, олимпиад.
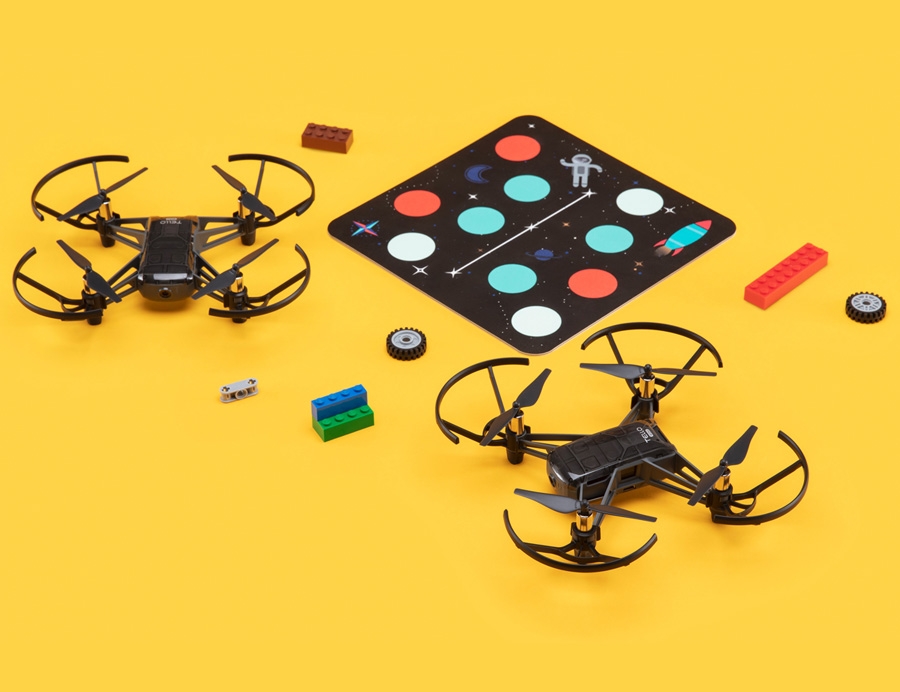
Обучающий набор DJI EDU
Например, в конце января в Точке кипения Омского технического университета (ОГТУ) проходил хакатон, посвященный программированию дронов.
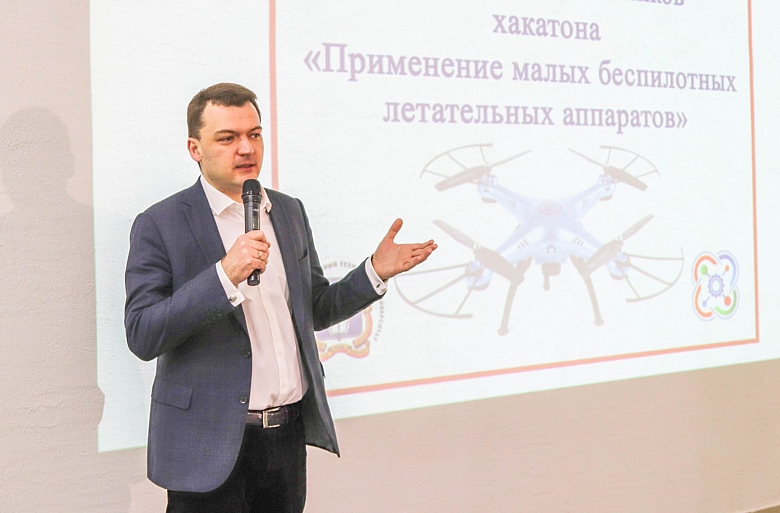
Один из организаторов хакатона — Александр Голунов — помогал нам в подготовке этого поста
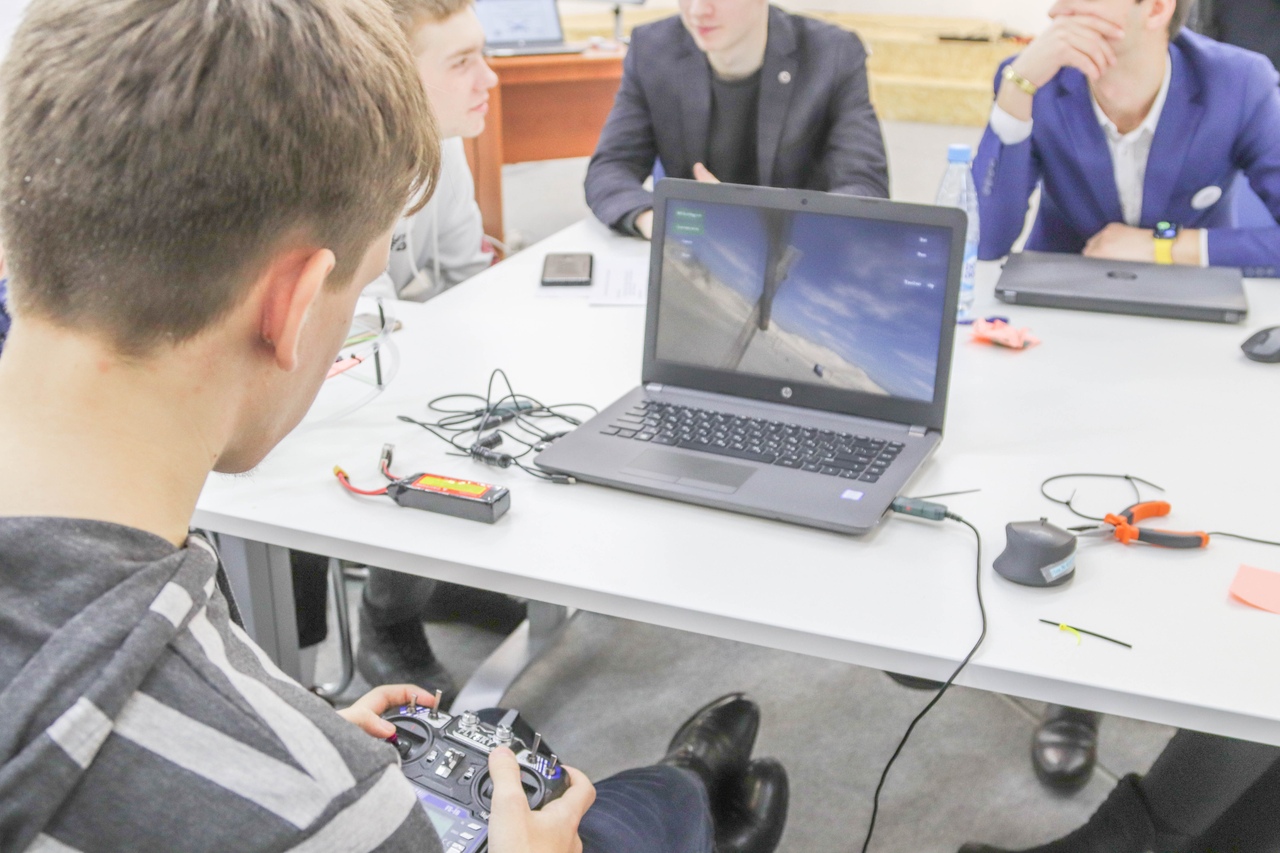
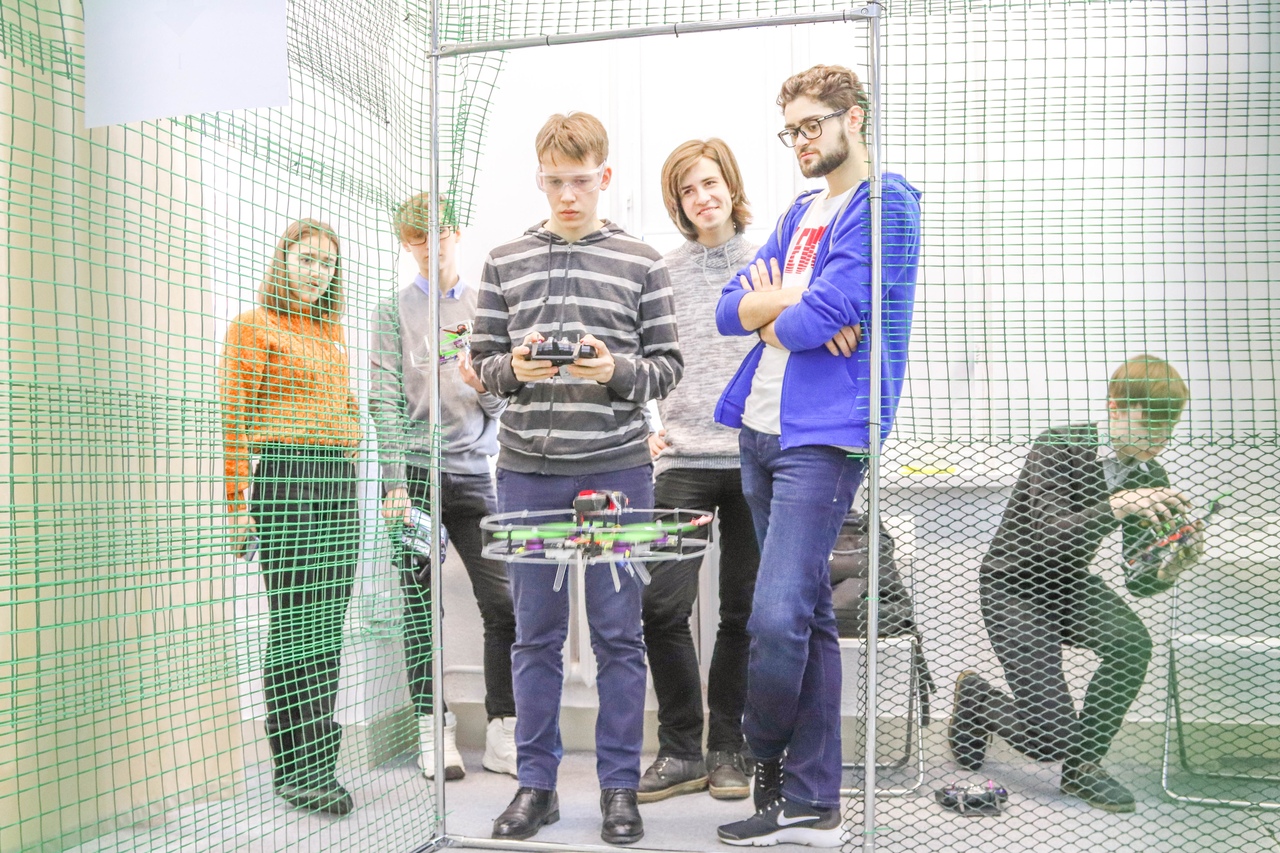
Любопытно, что до мероприятия ребята, принимавшие в нем участие, не были знакомых с беспилотниками. Некоторые из них увидели дрон вживую первый раз в жизни. Но после знакомства — блочной сборки, настройки, калибровки БПЛА, а также построения виртуального полетного плана — они смогли предложить новые способы применения дронов в быту. Как бы это о том, что ничего сложного тут, в целом, нет.
Железо дрона
С точки зрения железа дрон состоит из:
- рамы, на которой крепятся агрегаты и защитный кожух. Последний, кстати, присутствует не всегда, но какая-то защита движущихся частей аппарата, а заодно и окружающих от удара этими движущимися частями, есть почти везде;
- необходимого количества роторов;
- аккумулятора;
- набора датчиков. Самый простой дрон может летать с трехосевым акселерометром, но управлять им будет сложно. Заметно упрощают этот процесс: трехосевой акселерометр, трехосевой датчик угловой скорости (ДУС), барометр и магнитометр. Также в списке датчиков могут присутствовать: компас, гироскоп, GPS или приемник любой другой системы глобального позиционирования;
- модуля связи. Это может быть радиосвязь с пультом управления (наземной станцией) или 4G-модем для получения команд и отправки телеметрии через интернет;
- полезной нагрузки, например камеры на подвесе, сонара, дальномера и т.п.;
- сердца дрона — полетного контроллера, который всем этим управляет.
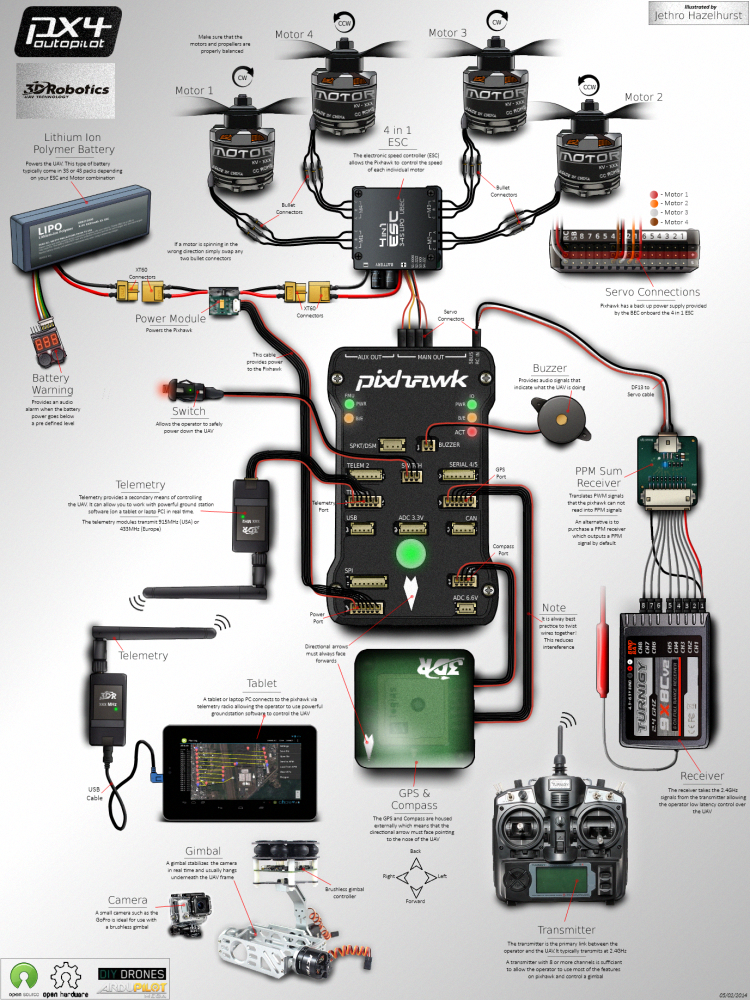
Пример состава оборудования программируемого дрона с полетным контроллером pixhawk
Чем занимается полетный контроллер
Насколько легко или сложно управлять конкретным дроном, в том числе и программировать его, определяет полетный контроллер и его программное обеспечение. Именно на него ложится задача управления физикой полета. Благодаря контроллеру оператору достаточно знать только базовые понятия и определения, и нет необходимости защищать докторскую по аэродинамике, чтобы совершить первый полет.
Контроллер решает классические задачи по:
- ориентации беспилотника вокруг его центра масс;
- ориентации центра масс беспилотника в пространстве;
- движению БПЛА по маршруту;
- избежанию коллизий с другими беспилотниками, если это групповой полет, или с иными объектами. Например, есть много разработок безопасных дронов, которые не сталкиваются с людьми, — все зависит от конкретной задачи;
- управлению полезной нагрузкой — камерой, захватами для груза и т.п.;
- передаче информации, в частности, приему команд с пульта, если управление осуществляется вручную;
- корректировке полета, в т.ч. в больших формациях.
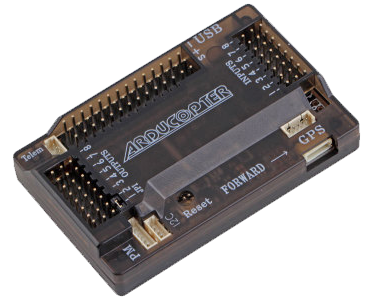
Полетный контроллер Arducopter 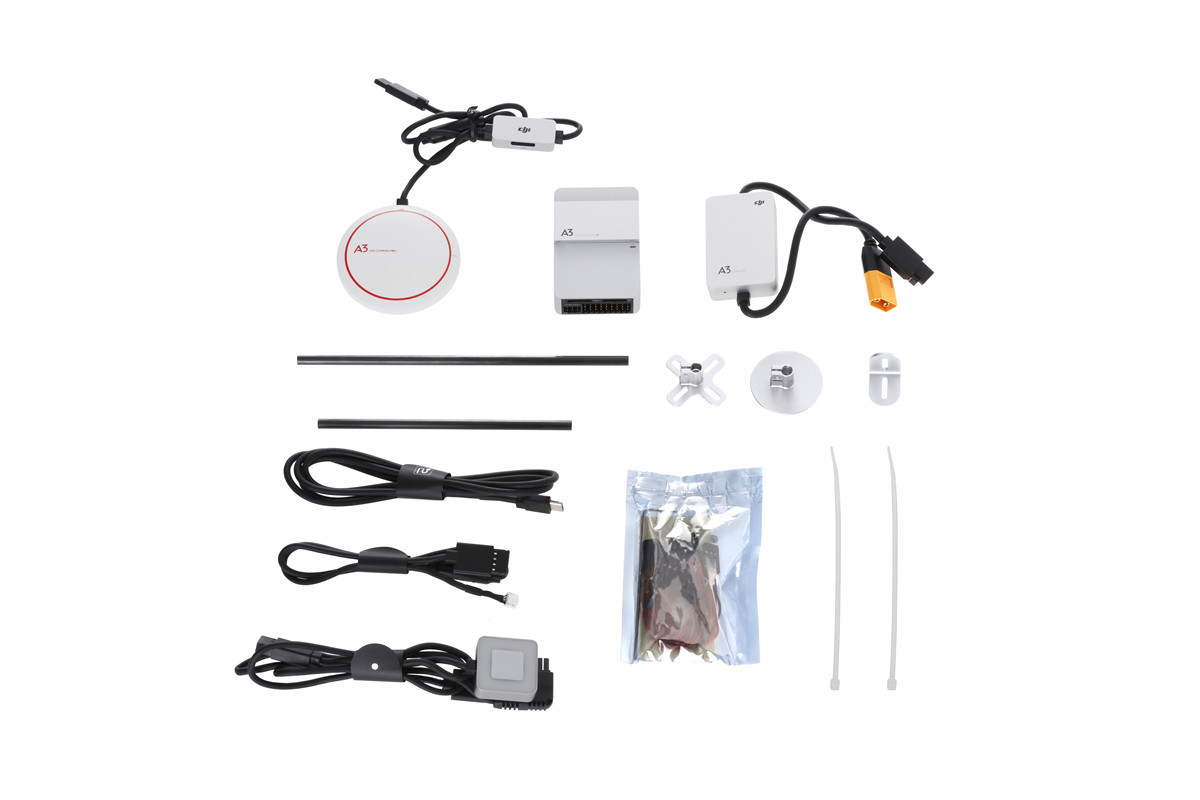
Полетный контроллер DJI A3
Полетные контроллеры присутствуют на рынке как самостоятельно, так и в составе готовых дронов.
Среди готовых решений широко известны китайские DJI. Вслед за полетным контроллером, шесть лет назад, китайцы предложили SDK, с которым можно создавать вполне профессиональные решения. Вот лишь небольшой список уже решенных задач:
- контроль неправильно припаркованных автомобилей и дорожного движения в целом;
- обследование и обработка территорий в сельском хозяйстве (в том числе, поля и виноградники);
- 3D-реконструкция модели поверхности земли — маркшейдерские работы, трехмерная реконструкция природных туристических объектов и т.п.;
- контроль флотилии дронов для развлекательных целей или быстрого прочесывания местности.
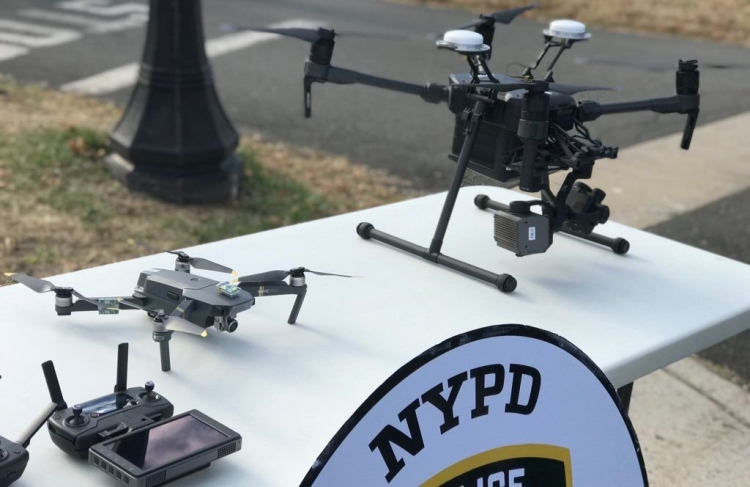
В 2018 году полиция Нью-Йорка обзавелась 14 дронами (фото: CNN)
SDK и комплекты
Понятно, DJI — не единственный пример. SDK есть у Parrot, 3DR, Skydio, Yuneec (правда 3DR, Yuneec и Parrot работают с open-source-платформами, о них мы поговорим далее).
Некоторое ПО, в т.ч. на DJI (несмотря на то, что он не open-source) можно найти на GitHub.
Кстати, образовательные решения тут тоже есть. Например, тот же DJI выпускает специальный комплект из нескольких дронов, рассчитанный на обучение целой группы студентов программированию на Scratch, Python и Swift.
Помимо проприетарных, есть множество DIY-решений, основанных на популярных универсальных полетных контроллерах. Откровенно говоря, DIY-сообщество в свое время и стало родоначальником всего рынка управляемых дронов. Компании с рынка радиоуправляемых моделей взялись за разработку БПЛА лишь тогда, когда идея стала популярна в народе и можно было построить какие-то бизнес-прогнозы.
DIY-решения обычно опираются на какую-то из доступных систем управления (автопилотов), например Ardupilot или Pixhawk. А контроллер подбирается из списка поддерживаемых для выбранного автопилота. Впоследствии его можно даже доукомплектовать оборудованием (если прошивка позволяет это сделать). Под такие решения есть свои универсальные платформы разработки, например MAVSDK (его поддерживают 3DR, Yuneec и Parrot).
По аналогии с 3D-принтерами некоторые производители выпускают кит-комплекты для DIY дронов. К примеру, в упомянутом выше хакатоне ребята работали с дронами «Иволга» отечественного производства. Есть и другие примеры, например, Ardupilot, как производитель, предлагает на рынке собственные наборы, цена на которые варьируется в зависимости от комплектации.
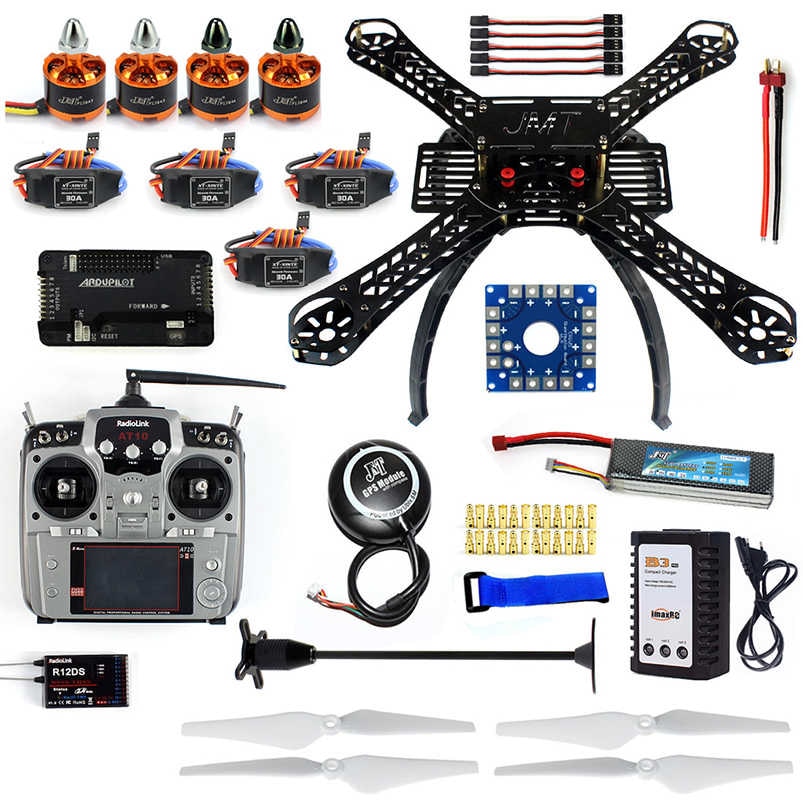
Пример комплекта с Aliexpress
На базе open source контроллеров встречаются и промышленные решения.
Начиная с самосборных решений под управлением готового автопилота, некоторые энтузиасты переходят к разработкам собственного автопилота. Так мир open source в этой части постоянно расширяется. Однако это задача не для новичка. Поскольку суть заключается не столько в самом программировании, сколько в решении инженерных задач.
Языки и среды разработки
В двух словах программирование дрона сводится к контролю координат промежуточных точек и высоты над землей с одновременным управлением полезной нагрузкой в зависимости от поставленной задачи.
Используемый для программирования язык, как и среда разработки, определяется системой управления, а в случае с проприетарными решениями — производителем контроллера.
Часть производителей вообще предлагает собственные среды — как упомянутый выше DJI.
Сообщества, разрабатывающие опенсорсные полетные контроллеры, от них не отстают. Исторически сложилось, что большинство DIY решений основано на среде Arduino. Тот же Ardupilot в свое время разрабатывался для управления дроном с контроллером ATMega 2560, а в качестве среды разработки использовал оболочку Arduino. Но сегодня этого уже недостаточно. Задачи, возложенные на беспилотники, усложняются, а вслед за этим растут требования к железу и ПО. Так что аппаратная составляющая меняется. Даже опенсорсные решения уже базируются не на контроллерах, а на полноценных процессорах с ARM-архитектурой (по аналогии со смартфонами). Среды разработки, соответственно, также дорабатываются и усложняются. Они становятся кроссплатформенными, но пока все еще ориентированы на конкретный автопилот. И хотя на данный момент существуют общепринятые частные стандарты (например, передачи данных или взаимодействия беспилотников с наземными станциями), до выявления лидера среди языков разработки и SDK пока далеко.
С точки зрения гарантированного выбора направления развития этот этап становления рынка абсолютно непредсказуем. Однако именно сейчас время самых интересных проектов, ведь столько задач еще не решено!
Примеры программирования дронов
Учитывая разнообразие решений на рынке, мы не имеем возможности рассказать о всех вариациях в программировании дронов, но покажем, как это происходит на паре примеров.
Пример 1: DJI
Для программирования проприетарного дрона DJI необходимо зарегистрировать девелоперский аккаунт.
Далее необходимо скачать SDK с сайта производителя. У DJI предусмотрены разные SDK в зависимости от того, что планируется программировать — наземную станцию, управление полезной нагрузкой или самим полетом. Важно выбрать правильный и убедиться, что имеющееся оборудование (будь то дополнительные датчики дрона или мобильное устройство) поддерживается. Дальнейший процесс рассмотрим на примере мобильного SDK (по прочим SDK на сайте производителя есть подробная документация).
SDK включает:
- фреймворк и необходимые библиотеки, которые импортируются в мобильное приложение дрона под Android или iOS;
- инструмент симуляции и визуализации полета;
- вспомогательные инструменты для iOS;
- примеры кода и документацию.
Прежде чем приступать к разработке, необходимо сгенерировать для приложения уникальный App Key, который активирует SDK.
Сам процесс разработки зависит от рассматриваемой платформы (iOS или Android). Подробно и для Android, и для iOS он описан в документации, а на GitHUB есть примеры простейших приложений для каждой из этих платформ. Есть замечательное видео, описывающее весь процесс создания простейшего приложения.
Для запуска скомпилированное приложение необходимо перенести на мобильное устройство. Непосредственно перед запуском устройство также надо подключить к дрону по Wi-Fi или через USB-кабель (тип подключения зависит от конкретного устройства).
Пример 2: Pixracer R14
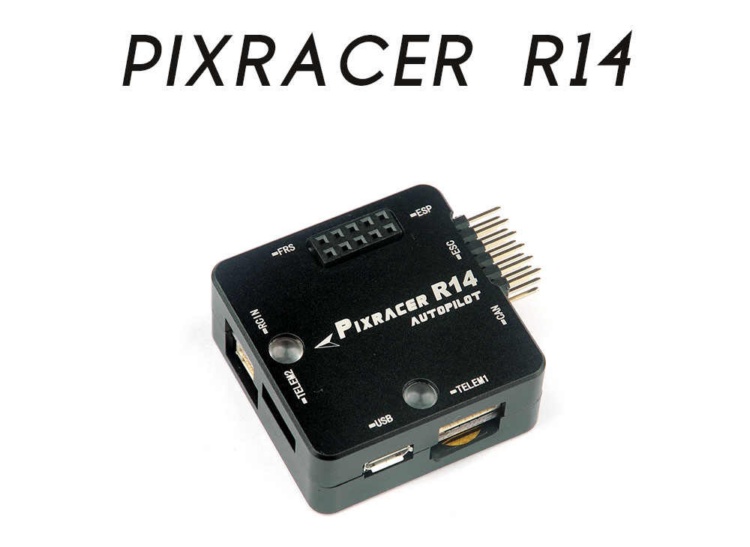
Pixracer — одно из поколений полетного контроллера Pixhawk, который широко используется в DIY-проектах.
Для программирования этого полетного контроллера используется библиотека ROS (Robot Operating System), которая позволяет управлять дронами с помощью MAVLink (пакет называется MAVROS). Писать можно на Python, используя клиент для этой библиотеки под названием rospy.
Для запуска приложения необходимо подключиться по SSH к полетному контроллеру.
С DIY-проектами процедуру программирования в общем виде описать гораздо сложнее, нежели с проприетарными решениями, поскольку слишком многое зависит от деталей прошивки. Для kit-комплектов, которые зачастую построены именно на открытых разработках, обычно есть подробная инструкция по программированию.
Как устроен дрон?

У каждого человека, начинающего всерьез интересоваться дронами, возникает желание узнать о том, как они работают и летают. О внутреннем устройстве дронов и принципах их функционирования – в материале iot.ru.
Из каких частей состоит дрон?
Современные модели дронов могут иметь как простую конструкцию, предназначенную в основном для развлечений, так и состоять из сложных составных элементов, позволяющих превратить эти летальные аппараты в по-настоящему профессиональные устройства.
Несмотря на то, что внутреннее устройство дрона может отличаться от модели к модели, его базовые составляющее всегда неизменны. В общем виде каждом дроне можно выделить следующие части (см. рисунок ниже):

Основные элементы дрона. Источник: rc-like.ru
Рама является основой дрона, к которой прикрепляются все составляющие его элементы. Главная задача разработчиков при изготовлении рамы – превратить дрон ударопрочное, легкое и долговечное устройство.

Рама дрона. Источник: kvadrokopters.com
Для изготовления рамы обычно используются полимеры или прочные, но легкие сплавы. Помимо этого, активно применяется карбон, стекловолокно и другие материалы, которые смогут обеспечить максимальную жесткость конструкции.
В основном рама состоит из многих деталей (реже цельной), что позволяет добиться большей маневренности аппарата и легкости в управлении. Также в ней имеются отверстия, через которые прокладывается электропроводка. Она соединяет пролетный контроллер со всеми остальными частями дрона.
Полетный контроллер — это «мозг» дрона. Он запрограммирован на обработку различных сигналов, поступающих с дистанционного пульта оператора и установленных на нем датчиков. Чем больше сигналов контроллер может обрабатывать, тем более универсальным является дрон. При помощи шлейфа полетный контроллер соединен с каждым из четырех двигателей, что позволяет подавать на них управляющие сигналы (запрограммированные команды).

Соединение полетного контроллера с составными частями дрона. Источник: kvadrokopters.com
Поскольку от работы полетного контроллера зависит стабильность всего полета, то при создании дронов разработчики активно применяют различные методы, позволяющие эти элементы максимально виброизолировать. Как правило, чем лучше виброизолирован контроллер, тем стабильнее будет летать дрон. В последнее время полетные контроллеры высокого класса выпускаются уже со встроенной виброизоляцией.
К полетному контролеру подключается набор различных датчиков (GPS, гироскопы, барометр, акселерометр и т.д.), которые передают ему свои показания. Обратная связь с оператором осуществляется через установленные на корпусе специальные передатчик. В зависимости от полученных показаний оператор изменяет параметры полета дрона. Если полетный контроллер дрона достаточно «умен», то он, исходя из показаний датчиков и алгоритмов зашитой в него программы, может самостоятельно изменить параметры полета беспилотника, не прибегая при этом к помощи оператора.
Окончательный состав полетного контроллера зависит от стоимости дрона. Наиболее простые дроны могут лишь контролировать вращение двигателей в зависимости от поступающих команд, в то время, как наиболее продвинутые могут, например, самостоятельно вернуться в точку запуска. Базовый состав полетного контроллера следующий:
Главный процессор – отвечает за обработку команд
Гироскоп – датчик определения положения дрона в пространстве
Борометр – устройство, определяющее высоту положения аппарата
Акселерометр – устройство, анализирующее ускорение устройства в трех плоскостях (x, y, z).
Стрелка направления – указывает направление, в котором должен лететь дрон (находится в одном из углов основания платы)
GPS-навигатор – определяет местоположение дрона
Wi-Fi. – для связи с внешними устройствами (планшетом, смартфоном, ПК)
Двигатели квадрокоптера, пропеллеры и регуляторы оборотов
Каждый двигатель (их всего 4) присоединяется к одному пропеллеру и приводит его в движение со скоростью, генерируемой регуляторами оборотов. Регулятор оборотов задает скорость, исходя из команд, поступающих от полетного контроллера.

Пропеллеры дрона
Стоит отметить, что пропеллеры и двигатели являются самыми быстроизнашиваемыми частями дрона, поскольку при его полете основная нагрузка ложится именно на них. При этом в случае возникновения различных аварийных ситуаций, включая падения беспилотников, открытые части конструкции, к которым как раз и относятся пропеллеры, ломаются первыми. Поэтому новичкам разработчики дронов рекомендуют покупать аппараты, оснащенные специальной защитой пропеллеров. Это могут быть дуги или кожухи, устойчивые к ударам и уберегающие пропеллеры от поломок.

Двигатели дрона. Источник: kvadrokopters.com
Аккумуляторы дрона
Еще одним важным элементом дрона, как в принципе и любого автономного устройства, является аккумуляторная батарея. От ее емкости (выраженной в миллиампер на час) зависит максимальная высота, на которую дрон может подняться, а также дальность и время полета. Исходя из этого, аккумулятору разработчики дронов также уделяют достаточно большое внимание.

Аккумулятор дрона. Источник: kvadrokopters.com
Все аккумуляторы дронов являются относительно тяжелыми, поэтому конструкция для их крепления должна быть достаточно прочной (еще одна причина, почему рама должна выполняется из надежных и крепких материалов).
По причине малой емкости и малых размеров аккумулятора, миниатюрные дроны пока могут держатся в воздухе не более 3-5 минут. Любительские модели способны находиться в воздухе порядка 12-15 минут. Длительность полета профессиональных дронов в автономном режиме – не более получаса. Как видим, время полета дронов, зависящее от размеров и емкости аккумуляторов, является сейчас одним из наиболее проблемных факторов развития индустрии, однако разработчики и производители дронов обещают, что решение данной проблемы – дело ближайшего будущего.
Как летает дрон?
Характер движения дрона контролируется с помощью дистанционного пульта управления, сигналы с которого поступает на бортовой компьютер летательного аппарата. К этим сигналам могут добавляться необходимые коррекции от установленных датчиков.

Пульт управления дроном Turnigy 9x
Каждый пульт управления дроном настроен на определенное количество каналов. Минимальное количество каналов для дрона – 4 (определяется количество осей, находящихся под управлением). На картинке выше определена самая популярная аппаратура управления дроном — Turnigy 9x. Популярна она тем, что имеет сравнительно невысокую цену (около 5 000 рублей), но при этом достаточно функциональна – 4 канала базового управления и 5 дополнительных программируемых каналов.
Обработав поступившие сигналы, полетный контроллеры дрона отправляет соответствующие инструкции регуляторам оборотов, а те, в свою очередь, изменяют параметры вращения пропеллеров аппарата.
Для того, чтобы дрон летал сбалансированно и хорошо управлялся, его пропеллеры при полете вращаются в разные стороны (одна пара по часовой стрелке, другая – против нее). От параметров вращения пропеллеров зависит характера полета дрона:
Если все винты вращаются с одной и той же скоростью летательный аппарат взлетает
Если один из пропеллеров вращается быстрее – дрон наклоняется и двигается в соответствующую сторону
Если пара пропеллеров стала двигаться быстрее – дров поворачивается в эту сторону

Схема работы пропеллеров при полете дрона. Источник: kvadrokopters.com
В общем и целом, исходя из характера и траектории движения дрона, он может:
Перемещаться по горизонтали
Двигаться вперед и назад
Двигаться влево и вправо
При этом, некоторые модели умеют кружиться на месте и даже выполнять так называемые флипы – перевороты на месте вокруг своей оси.
Если говорить о скоростных характеристиках дрона, то они колеблются в зависимости от модели устройства. В настоящий момент эти показатели равняются от нуля (зависание на месте) до 100- 150 км/ч.
Все современные аппараты оснащены программным обеспечением безопасного полета. Если аккумулятор начнет садиться, то дрон оповестит об этом оператора, и, когда зарядка приблизится к нулю, система контроля направит беспилотник в то место, откуда был осуществлен запуск (за ориентацию в пространстве здесь отвечает встроенный Gps навигатор). Также ПО безопасности дает возможность не выходить дрону за пределы зоны действия пульта управления (в настоящий момент, эта зона может составлять до нескольких километров в зависимости от модели дрона)
Видеосъемка
В настоящий момент, на рынке имеется целый сегмент профессиональных дронов, оснащенных специализированным видеооборудованием. Для установки видеокамеры у дрона имеются специальный подвесы, представляющие собой подвижные механизмы шарнирного типа. Подобные механизмы позволяют обеспечить надежную фиксацию видеокамеры и практически полностью избавить ее от вибрации.

Дрон с видеокамерой
Полученные с помощью видеокамеры изображения с помощью специальной технологии FPV (дословный перевод – «взгляд от первого лица») транслируются на пульт управления, смартфон, планшет или другое устройство вывода. Радиуправляемый дрон, оснащенный видеокамерой, позволяет с помощью FPV руководить процессом съемки не вслепую, как это обычно делается, а ориентируясь на получаемую картинку.
Видеокартинка передается в большинстве случаев по сети Wi-Fi. Для этого дрон оснащен специальным передатчиком, а пульт управления – приемником. При этом, в таких устройствах, как смартфон и планшет, подобные приемники, как известно, встроены изначально. Дальность связи при использовании технологии FPV может составлять до 5 километров (в этом случае, надо иметь передатчик соответствующей мощности и дополнительные усилители сигналов). В среднем, видеокартинка передается без потери качества на расстояние 500-1000 метров.

Управление дроном с помощью очков. Источник: kvadrokopters.com
Для более реалистичного управления дроном и съемкой, видеокартинка может передаваться на специализированные очки. Однако, стоит отметить, что их использование не всегда практично, поскольку, если у оператора имеются проблемы со зрением, то более удобно будет смотреть на экран, расположенный на некотором расстоянии.
В настоящий момент разновидности дронов на рынке впечатляют. Это могут быть и маленькие для детей, и любительские с камерой, и с функциями интеллектуального полета, и профессиональные, и гоночные. Масса дронов может колебаться от нескольких сот грамма до десятка килограмм, а размеры – от 3 см до 2 метров в диаметре. Однако, несмотря на все многообразие, общие принципы функционирования дронов, как мы убедились, достаточно простые. Настолько простые, что сейчас большое количеств радиолюбителей собирают дроны в домашних условиях.
Однако, все же для создания дрона своими руками необходимы хорошие инженерные навыки. Предварительно необходимо выполнить расчеты, которые позволят найти оптимальный баланс между массой аппарата, емкостью батареи, мощностью двигателей и рядом других важных параметров. Все характеристики дрона взаимосвязаны друг с другом. Например, если необходимо увеличить полетное время, то надо установить более мощный аккумулятор, что потребует от дрона большей грузоподъемности и большего расхода энергии.
Для специалистов с хорошими инженерными знаниями имеется специализированный ресурс (ecalc.ch), позволяющий в режиме онлайн выполнить все необходимые расчеты на этапе проектирования дрона. Новичкам же можно найти в сети Интернет уже готовые расчеты, и создать макет дрона, опираясь на них.
Справка об Агентстве «Цифровая Россия»
Агентство «Цифровая Россия», которое организовал медиаресурс iot.ru – это сообщество экспертов и профессионалов, представляющих лучшие высокотехнологичные компании на рынке. Агентство предлагает заказчикам любого масштаба цифровые решения и продукты для оптимизации процессов и разработки новых бизнес-моделей. В практическом смысле это выражается в определении «цифровой» потребности клиента и интеграции наиболее подходящих решений.
Для кого работает Агентство?
Для всех, кому необходима цифровизация. Оборудовать дом умными счетчиками по сбору данных, установить датчики на производстве, оцифровать документооборот в компании, поставить умные остановки и умные фонари на улицах и многое другое – если перед вами стоит одна из подобных задач, то мы работаем для вас!